01
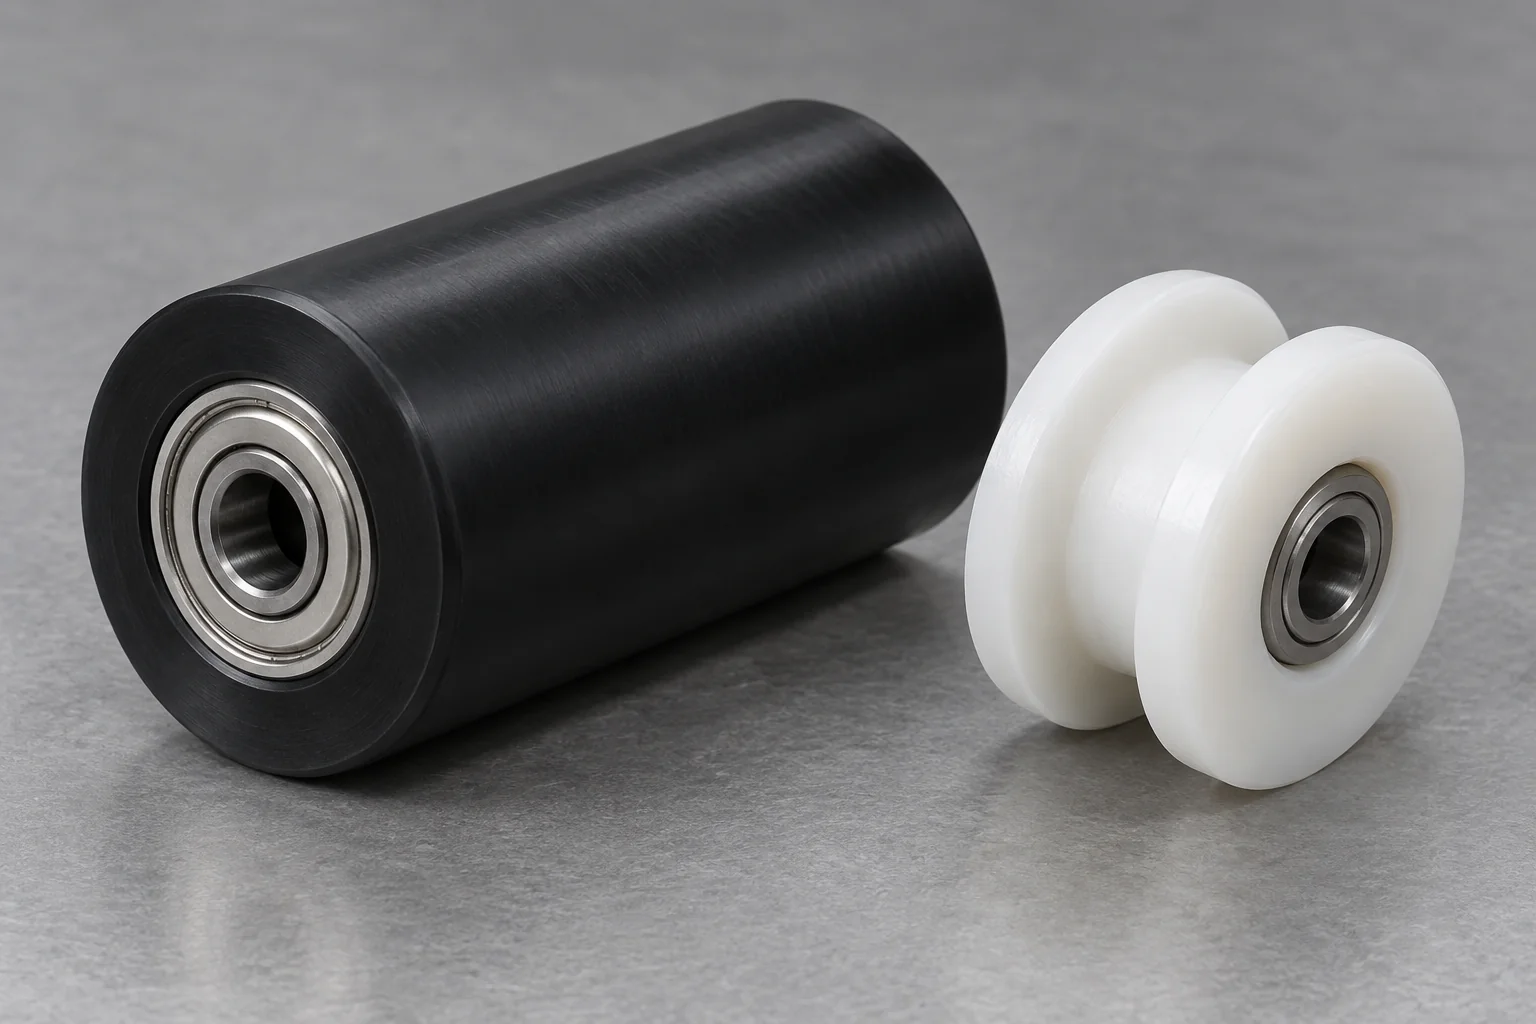
Rolos de plástico
Transportadores, mecanismos de guia, equipamentos automatizados e rastreamento de correias. Defina perfil, interface de rolamento, desvio e carga de contato.
Explore os detalhes do componente →
MOVIMENTO · CONTATO · REPETIBILIDADE
A TOPS Plastics fabrica componentes plásticos usinados CNC personalizados para sistemas robóticos, equipamentos de produção automatizados, transportadores, ferramentas de fim de braço, sistemas de inspeção e conjuntos de movimento de precisão. Usinamos POM/Delrin, PEEK, Nylon, UHMW, PTFE, PEI, PPS e outros plásticos de engenharia de acordo com arquivos CAD do cliente, requisitos funcionais e condições de produção.
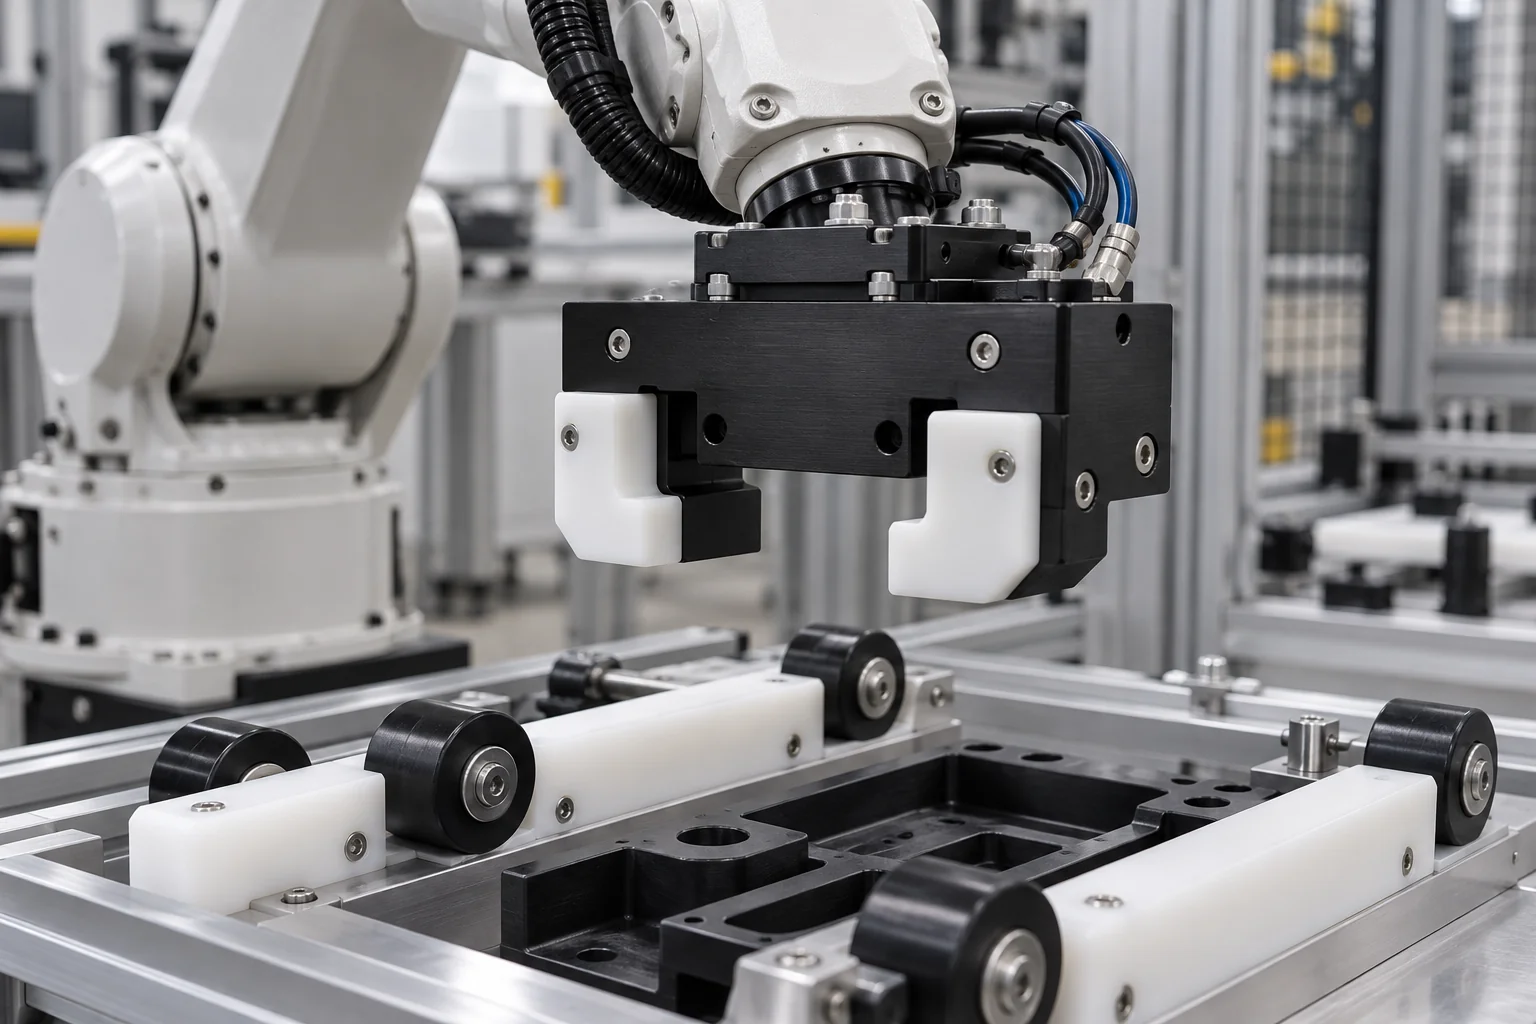
Crie a especificação do componente em torno de movimento, suporte, interfaces e ambiente operacional pretendido.
| Capacidade | TOPS Plastics |
|---|---|
| Peças típicas | Rolos, rolamentos, buchas, coxins, caixas e acessórios |
| Materiais | POM, Nylon, UHMW, PEEK, PTFE, PEI e PPS |
| Processos | Fresamento CNC, torneamento, usinagem de 5 eixos, furação e rosqueamento |
| Requisitos principais | Baixo atrito, resistência ao desgaste, repetibilidade e leveza |
| Produção | Protótipo, baixo volume e produção recorrente |
| Entrada | STEP, CAD, desenhos 2D e amostras de referência |
| Inspeção | Inspeção dimensional baseada em desenho |
| Hardware | Inserções, pinos, rolamentos e fixadores quando especificado |
Explore componentes de movimento, contato, ferramentas e equipamentos. Conecte a interface funcional ao seu material e serviço operacional.
Transportadores, mecanismos de guia, equipamentos automatizados e rastreamento de correias. Defina perfil, interface de rolamento, desvio e carga de contato.
Explore os detalhes do componente →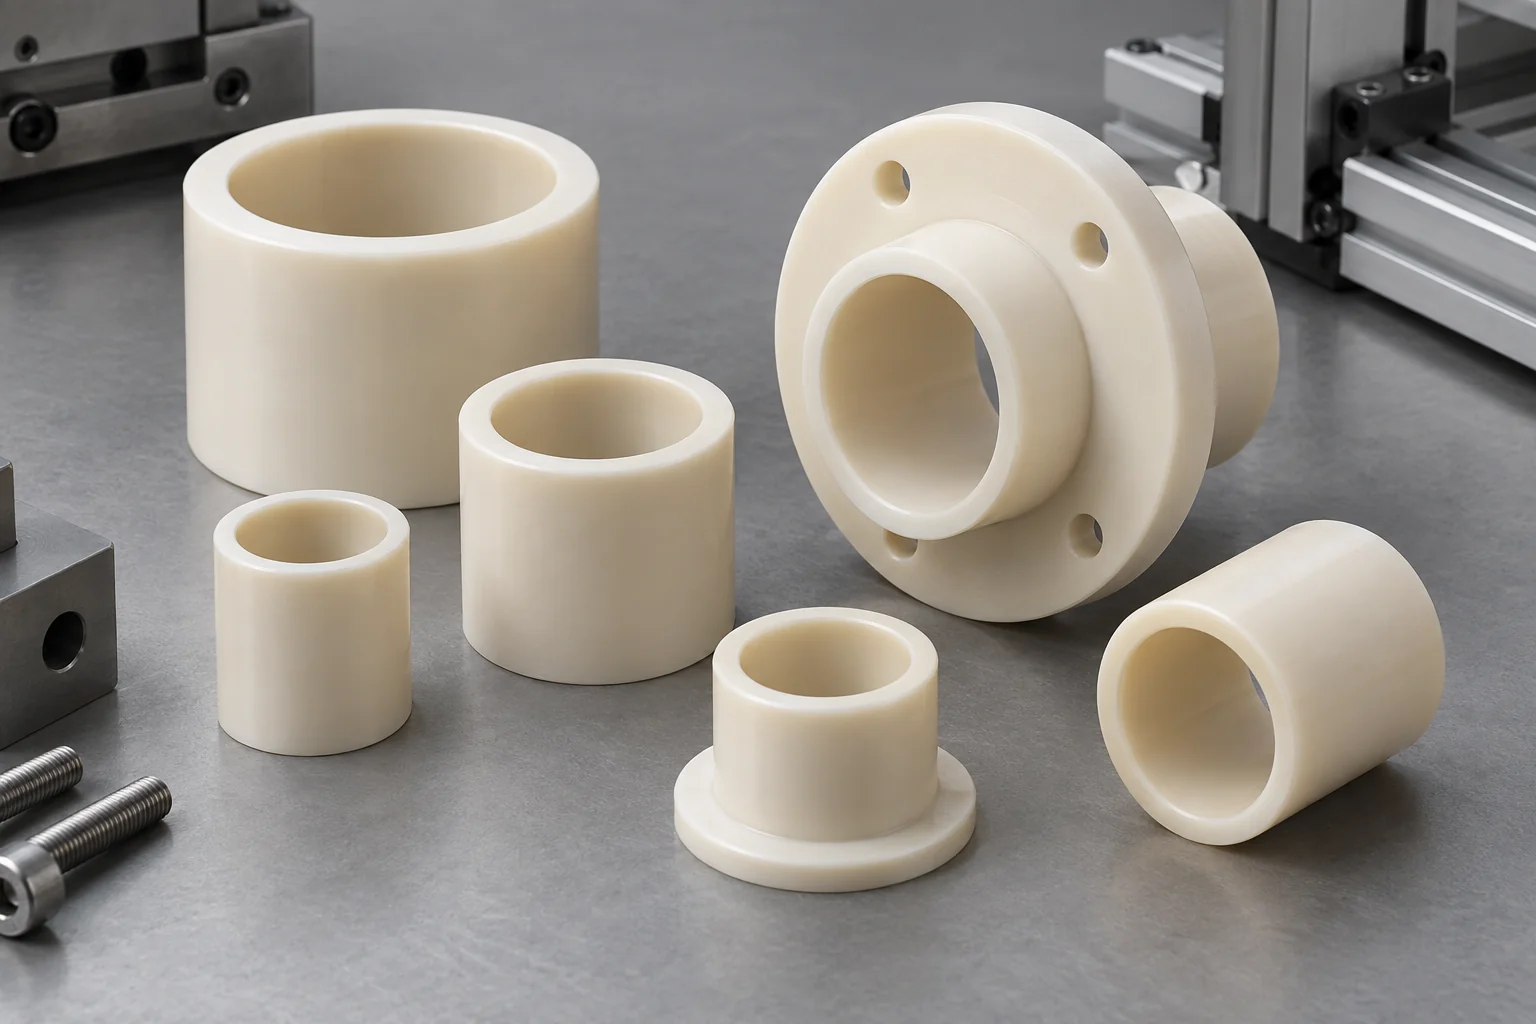
Pivôs de baixo atrito, movimento deslizante e conjuntos giratórios. Especifique a folga retida, a carga, a velocidade e a superfície correspondente.
Explore os detalhes do componente →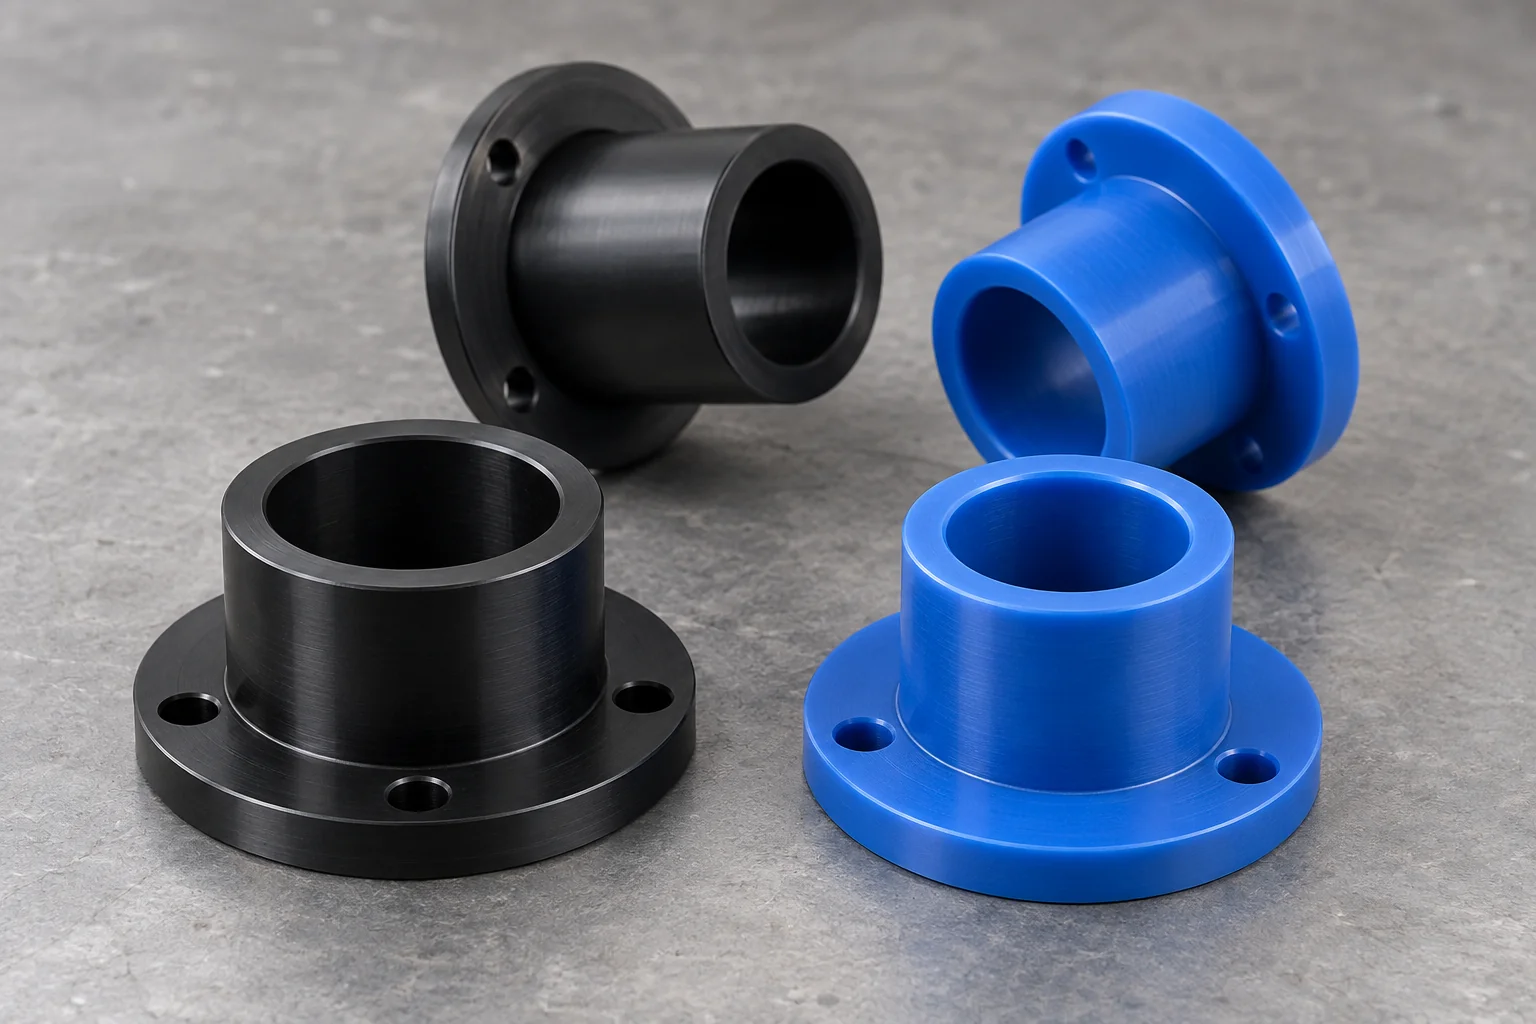
Eixos, pivôs e interfaces de movimento guiado. Revise o suporte, a lubrificação, o ajuste e a temperatura antes de selecionar uma classe.
Explore os detalhes do componente →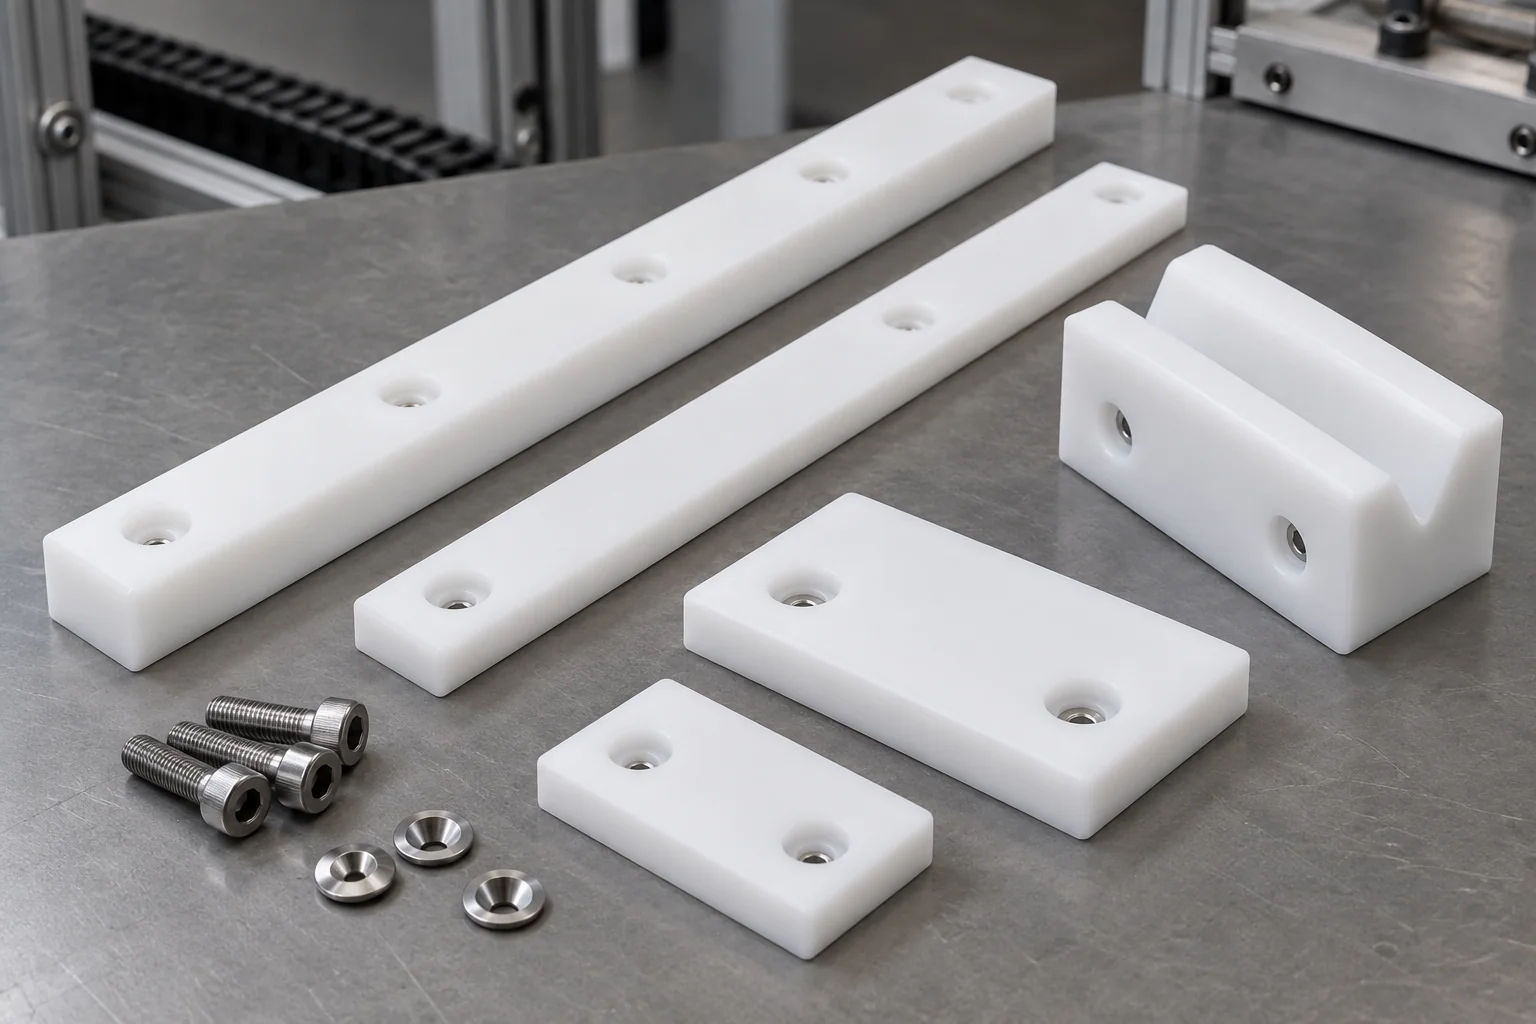
Corrediças lineares, guias, montagens de movimento de robôs e manuseio de materiais. Defina tolerância de desgaste, recessos de montagem e limites de substituição.
Explore os detalhes do componente →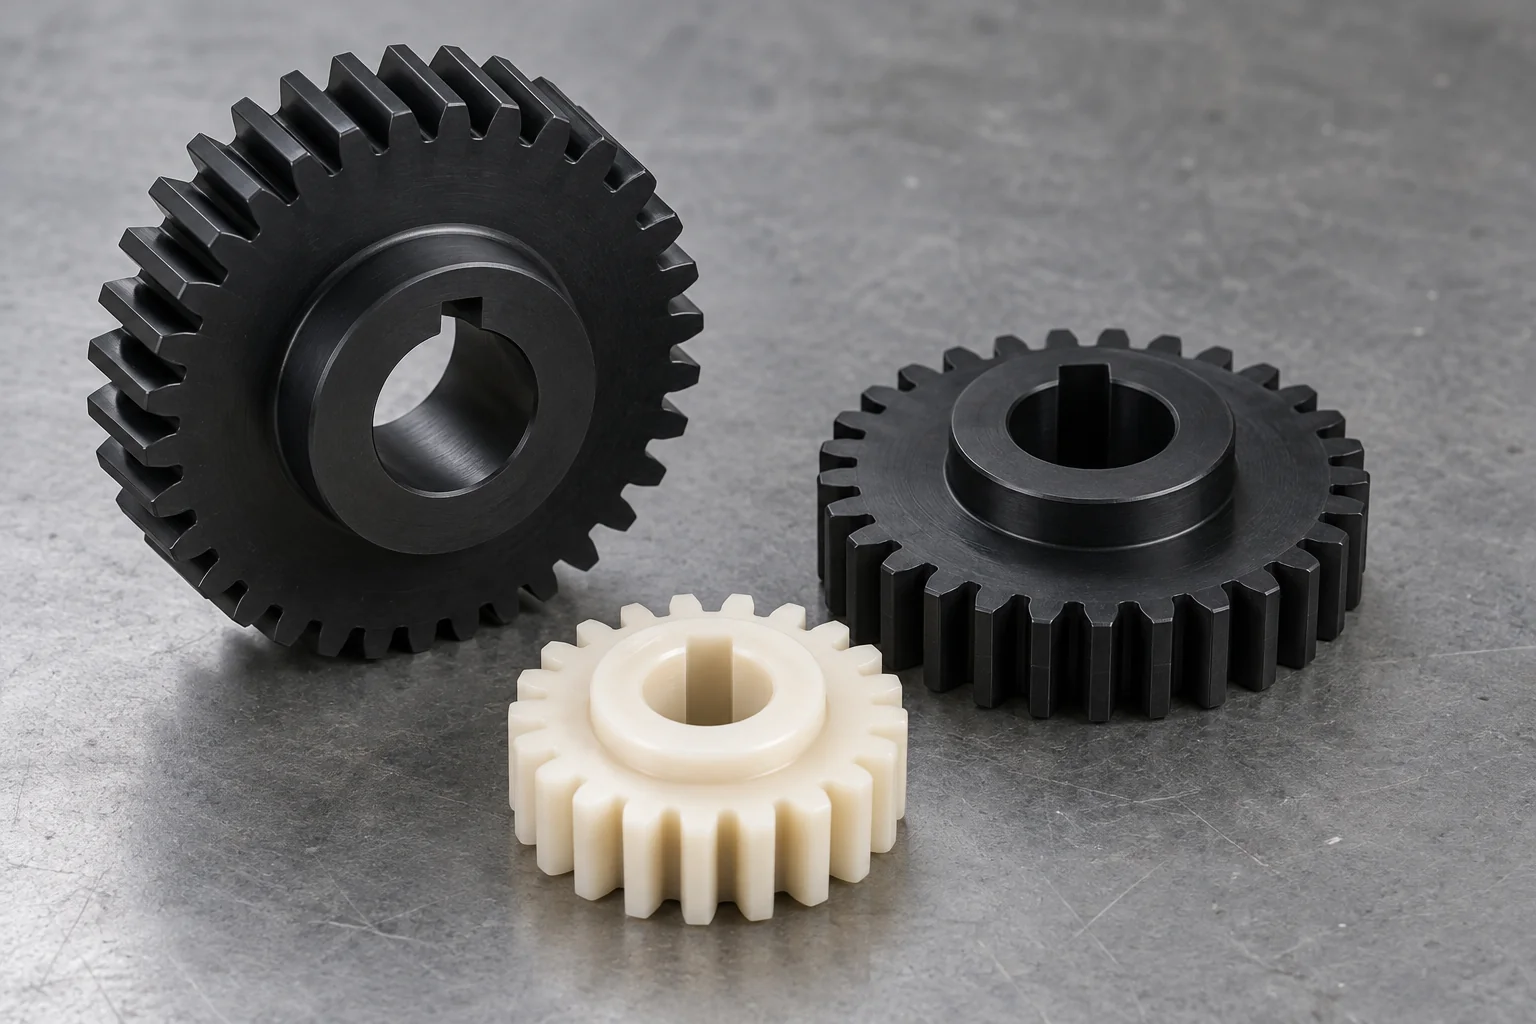
Atuadores, indexação, transmissão de movimento e sistemas de acionamento. Fornece detalhes de geometria do dente, torque, velocidade, folga e engrenagem correspondente.
Explore os detalhes do componente →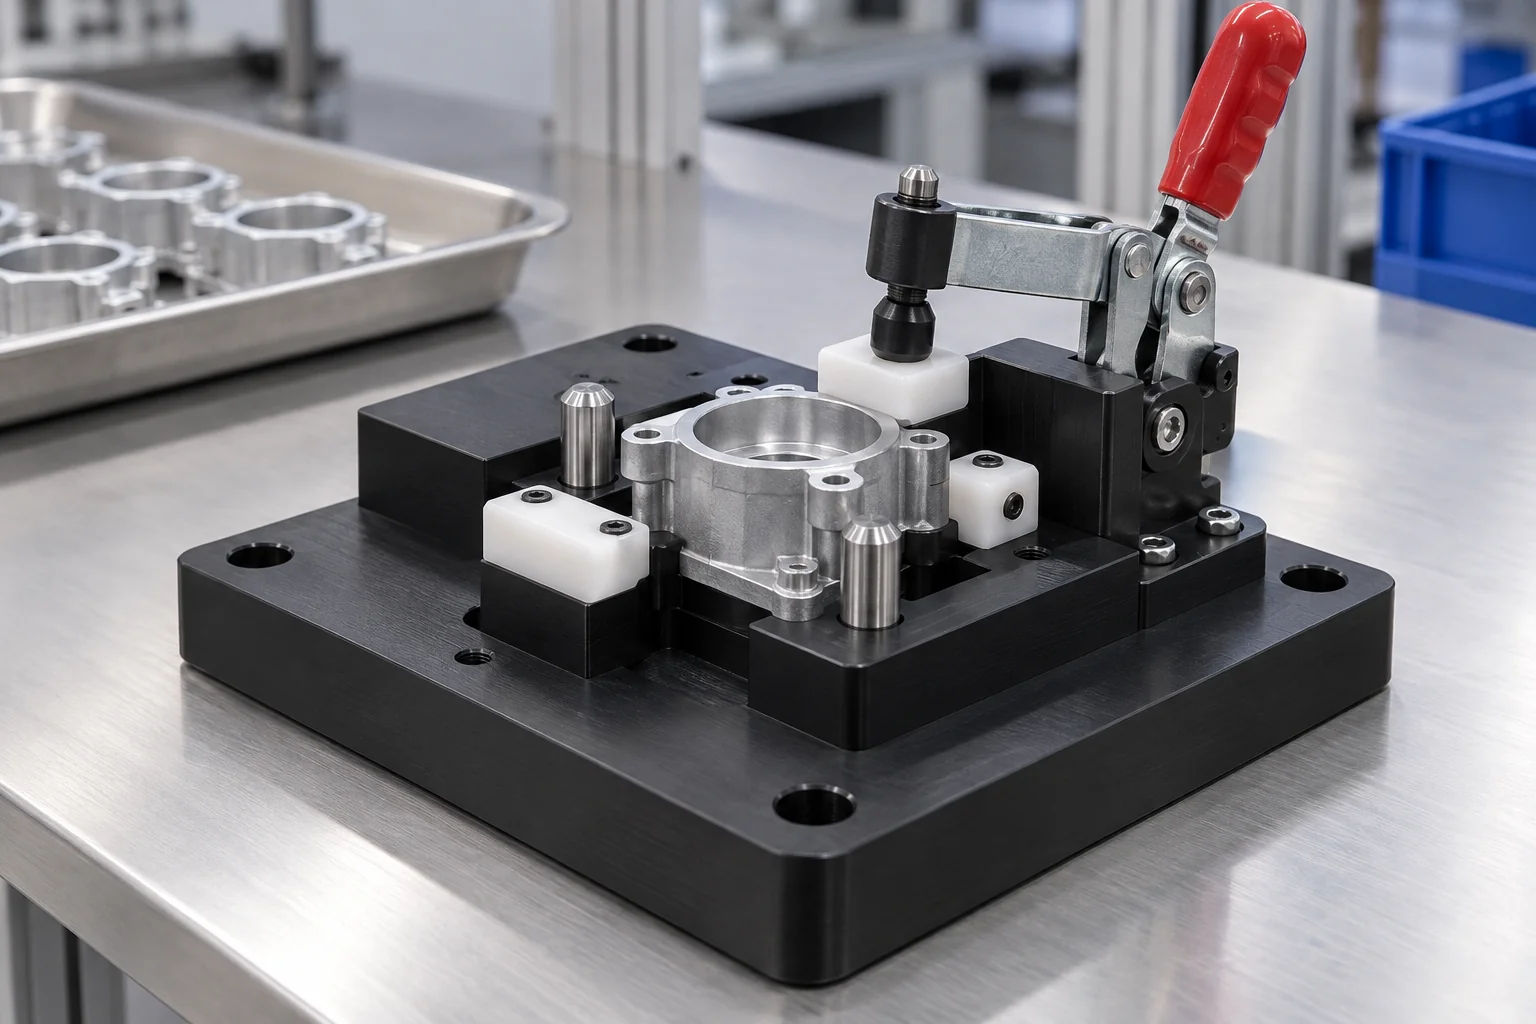
Montagem, posicionamento, inspeção, carregamento robótico e poka-yoke. Estabeleça referências, folga de ninho, hardware e sequência de carregamento.
Explore os detalhes do componente →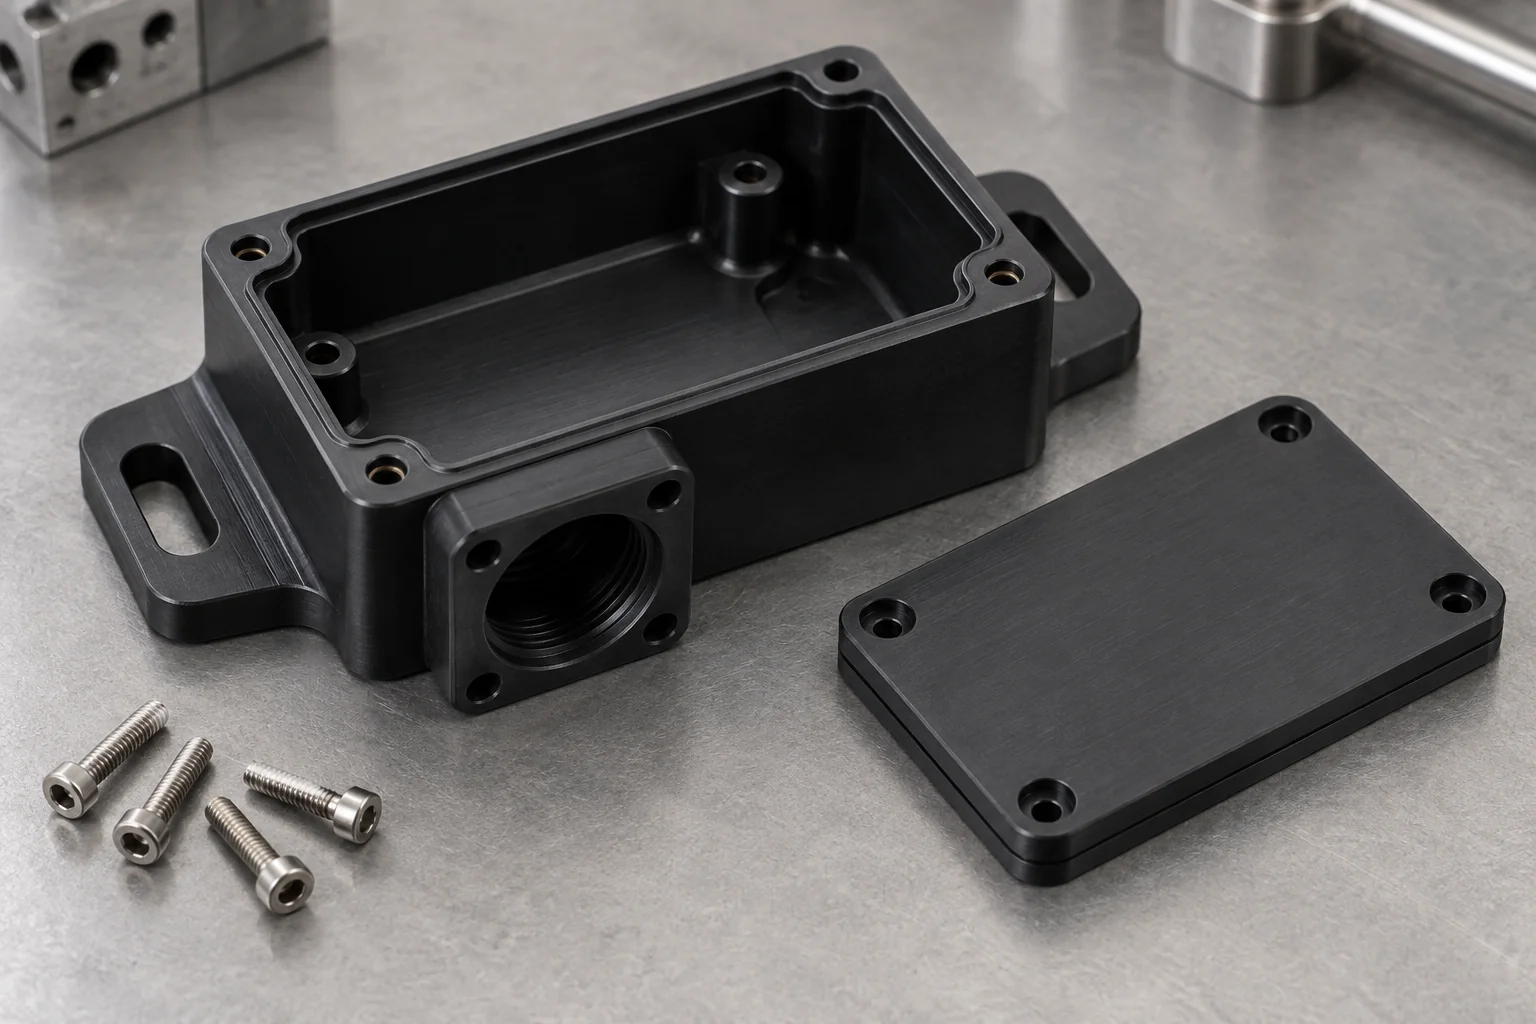
Motor, sensor, codificador e corpos eletrônicos. Defina pontos de referência de alinhamento, aberturas de conectores, carga de montagem e acesso de cabos.
Explore os detalhes do componente →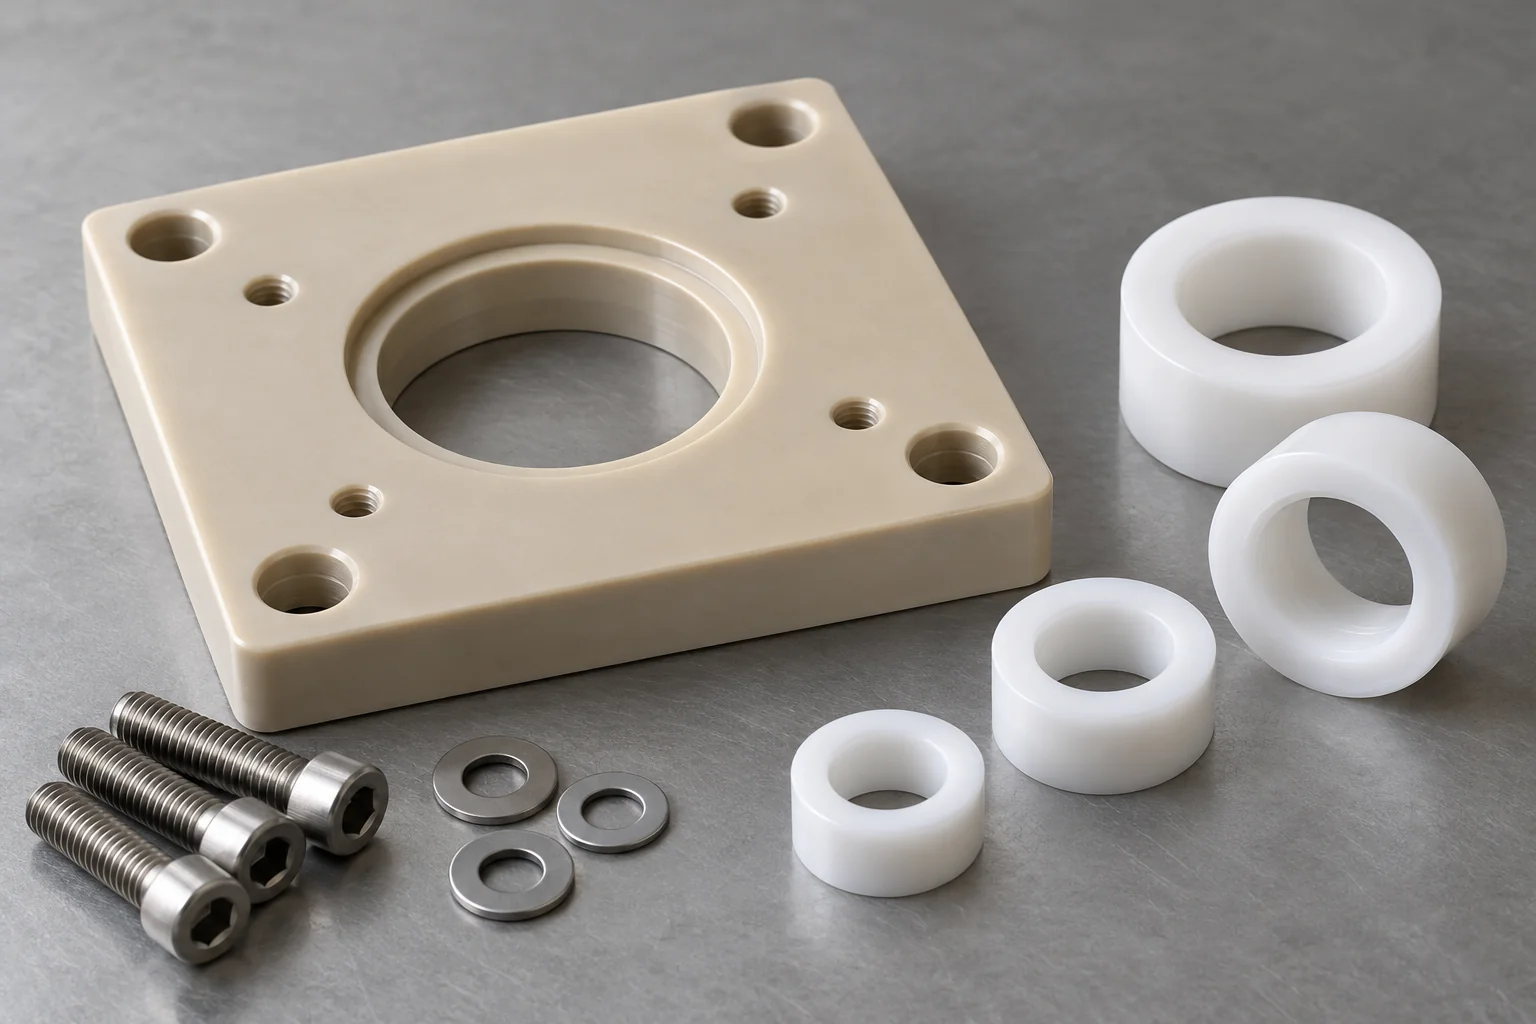
Isolamento elétrico, espaçamento de sensores e interfaces de equipamentos de controle. Especifique o grau, o comportamento elétrico necessário e as dimensões da pilha.
Explore os detalhes do componente →Espaçadores de plástico →Diferentes zonas do sistema impõem demandas diferentes a um polímero. Conecte o problema de movimento ou manuseio à função real da peça.
Buchas, rolamentos, espaçadores, componentes de desgaste e carcaças de sensores. Equilibre o atrito, a massa móvel, a repetibilidade e a resistência ao desgaste.
Dedos de garra, blocos de ninho, ferramentas de vácuo, localizadores e almofadas de proteção. Revise a rigidez, retenção, pressão de contato e mudança.
Rolos, tiras de desgaste, guias laterais, guias de corrente e espaçadores. Abrasão, impacto, contaminação, ruído e montagem afetam a seleção.
Gabaritos, fixações, ninhos, blocos de localização, guias e espaçadores. Defina relações de dados e carregamento consistente sem restrições excessivas.
Carcaças de sensores, suportes, blocos isolantes e montagens ópticas. Controle o alinhamento e o acesso enquanto analisa a temperatura e o comportamento elétrico.
Peças de pinças, blocos de desgaste, trilhos-guia, rolos e acessórios leves. Considere a taxa de ciclo, o contato do produto e o posicionamento repetível.
POM costuma ser um ponto de partida para interfaces de precisão, UHMW para desgaste e transportadores, Nylon para peças carregadas mais resistentes e PEEK para tarefas térmicas ou mecânicas exigentes. Confirme a nota exata.
| Materiais | Principal vantagem | Direção da aplicação | Consideração principal |
|---|---|---|---|
| POM/Delrin | Estabilidade, usinabilidade e baixo atrito | Guias, engrenagens e acessórios | Temperatura, carga e exposição química |
| Náilon | Dureza e resistência ao desgaste | Rolamentos, rolos e guias carregadas | Absorção de umidade e condicionamento |
| UHMW-PE | Baixa resistência ao atrito e à abrasão | Tiras de desgaste e guias transportadoras | Menor rigidez, fluência e movimento térmico |
| PEEK | Desempenho térmico, mecânico e químico | Componentes de movimento exigentes | Comportamento específico de custo e nota |
| PTFE | Baixo atrito e resistência química | Interfaces deslizantes e de isolamento | Fluência e menor rigidez |
| PEI/Ultem | Desempenho elétrico e térmico | Sensores e suportes eletrônicos | Compatibilidade química e dados elétricos necessários |
| PPS | Desempenho químico e dimensional | Componentes técnicos de precisão | Enchimentos, fragilidade e sensibilidade ao entalhe |
| PET-P | Baixa absorção de umidade e estabilidade | Guias de precisão e peças mecânicas | Temperatura, exposição e grau real |
Buchas, mancais lisos, rolos, deslizadores, blocos guia e peças axiais precisam de requisitos de carga, velocidade, material do eixo, temperatura, lubrificação e vida útil revisados em conjunto.
A pressão de contato depende da carga e da área suportada. Inclua cargas de pico, radiais e axiais e a geometria real de montagem.
O movimento rotacional, oscilante e linear produz diferentes padrões de desgaste. Forneça velocidade, deslocamento e reversões, em vez de apenas uma contagem de ciclos.
Eixos de aço, inoxidável, alumínio e revestidos interagem de maneira diferente com os polímeros. Especifique rugosidade, dureza e alinhamento da superfície.
A operação a seco, com graxa, óleo ou fluido de processo afeta o atrito e o desgaste. Uma classe adequada para funcionamento a seco não é igual a qualquer polímero padrão.
O calor ambiente e de fricção afetam a rigidez, a expansão e a folga. Verifique o ajuste montado em toda a faixa operacional.
Um baixo coeficiente de atrito não prevê a vida útil por si só. Use dados de classificação relevantes e testes operacionais representativos onde o serviço for crítico; confirme os critérios aceitáveis de desgaste e substituição antes de atribuir uma meta de vida útil.
Dedos de garras, placas de ferramentas a vácuo, encaixes de peças, blocos localizadores, inserções de mandíbulas, almofadas de contato e ferramentas de troca podem ser usinados de acordo com a peça de trabalho e o processo de carregamento.
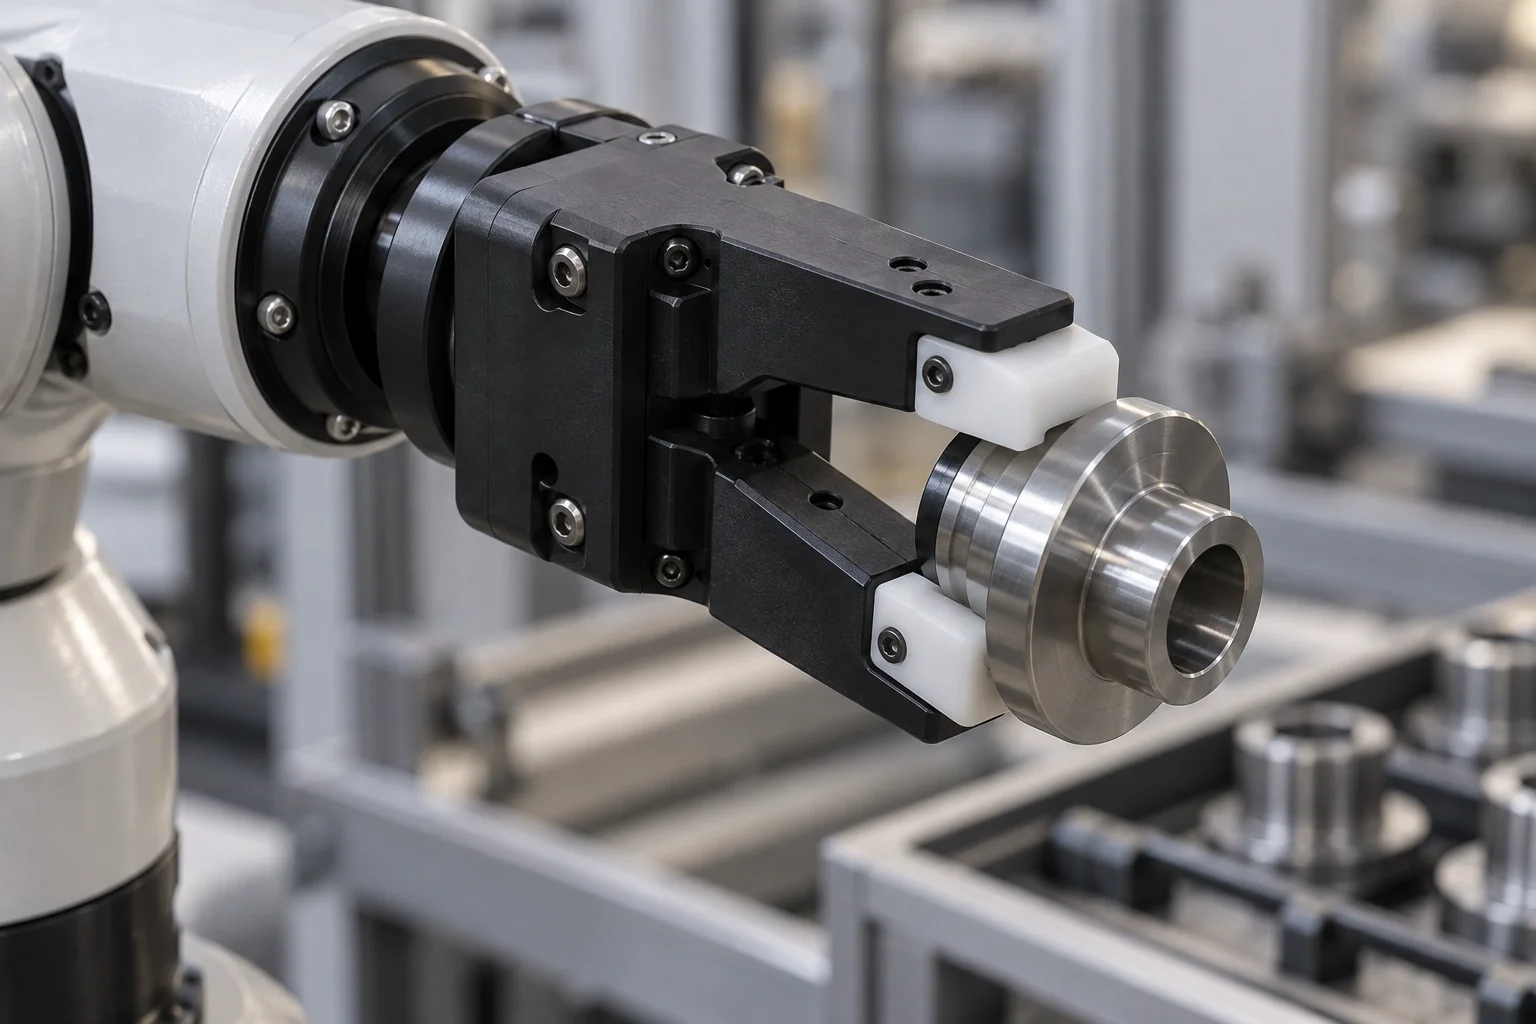
A redução da massa da ferramenta pode liberar capacidade de carga útil e melhorar o comportamento dinâmico. Os limites do robô e a montagem completa da ferramenta ainda requerem revisão.
Polímeros de contato adequados podem ajudar a proteger as peças acabadas. Pressão, detritos, raios de borda e limpeza continuam importantes.
Agrupamentos de máquinas e contornos de contato em CAD com relevo para variação de peças e acesso para carregamento.
Classes isolantes podem separar peças eletrônicas ou condutoras. Especifique o comportamento dissipativo estático documentado quando isso for necessário.
Renove insertos ou pastilhas desgastadas da mandíbula independentemente do corpo da ferramenta, usando localização repetível e retenção segura.
A massa inferior da extremidade do braço pode melhorar a utilização da carga útil, mas a rigidez, a força de fixação e a retenção das peças devem ser validadas para o movimento e aceleração pretendidos. Especifique a peça de trabalho, o centro de massa, as superfícies de aderência e quaisquer interfaces de vácuo com o desenho.
Tiras de desgaste, guias de corrente, guias laterais, blocos deslizantes, rolos, trilhos-guia e coxins proporcionam contato controlado por meio de movimentos repetidos do material.
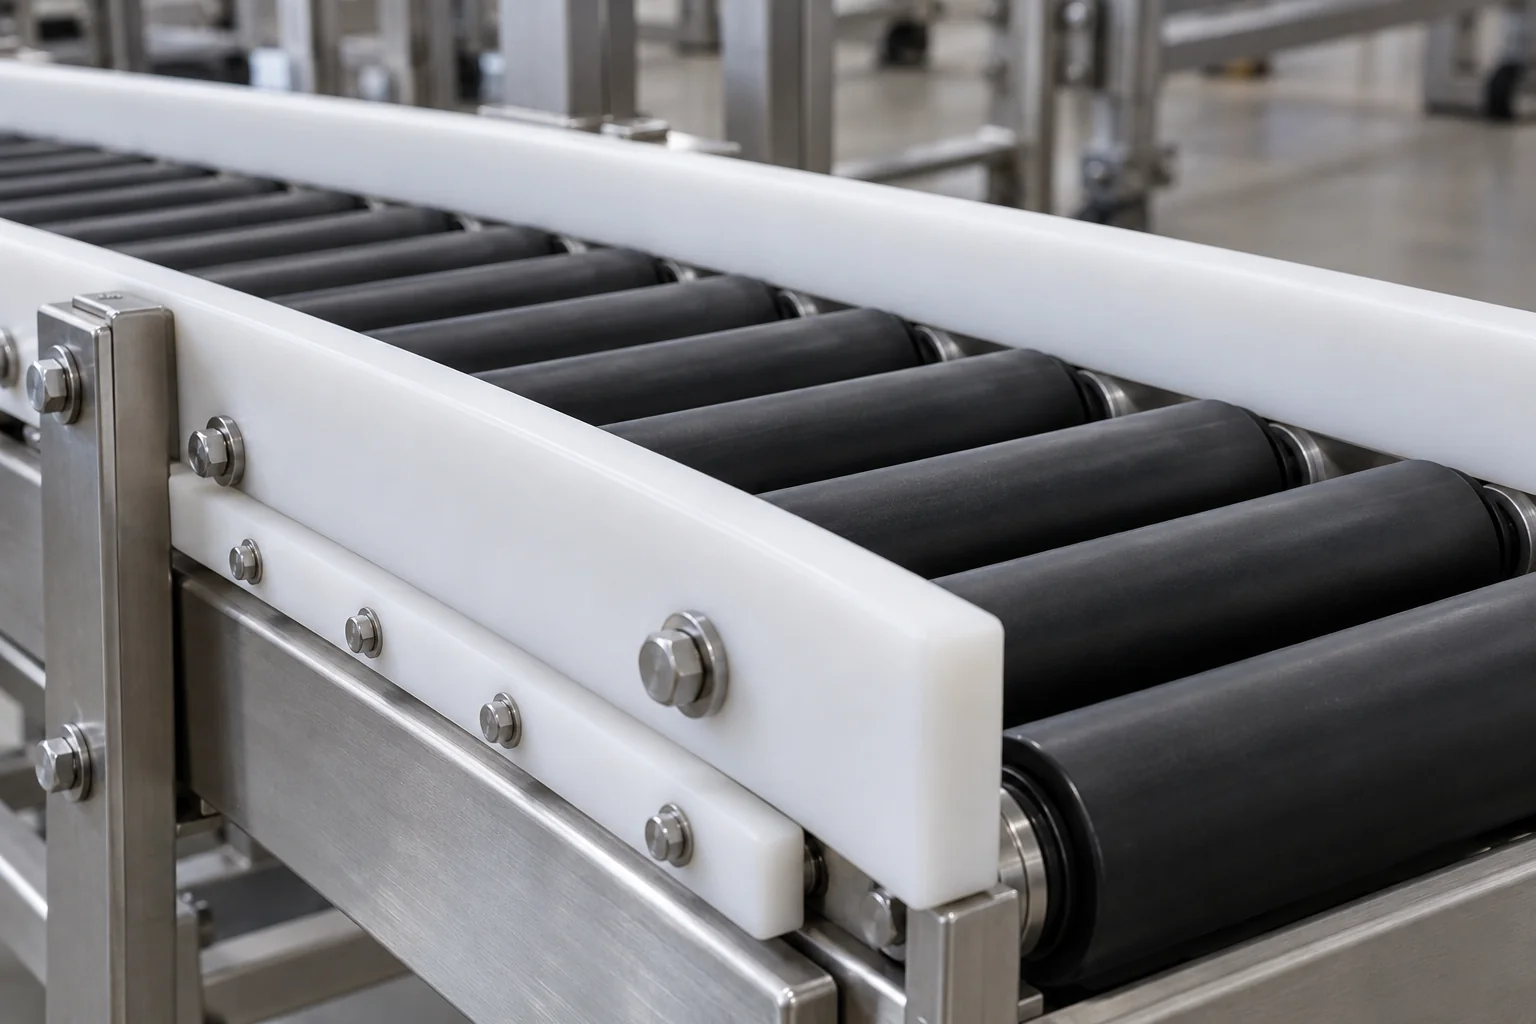
Revise os materiais do produto e da contraface, a velocidade de deslizamento e os detritos abrasivos. UHMW, Nylon, POM ou PEEK atendem a diferentes funções.
Impactos de entrada, partículas presas e desalinhamento podem alterar o comportamento do desgaste. Suporte de design e acesso de limpeza em todo o aplicativo.
Guias longas precisam de espaço para movimento térmico. Encaixe as ferragens para que os fixadores não entrem em contato com a superfície móvel.
Especifique a nova espessura, a seção restante mínima e o acesso para substituição. Mantenha suporte suficiente abaixo dos rebaixos e das faces de contato.
Invólucros de sensores e codificadores, corpos de conectores, espaçadores, isoladores, suportes de PCB e guias de cabos precisam de interfaces estáveis e comportamento elétrico adequado.
As classes padrão de muitos polímeros são isolantes. Defina a tensão necessária, o espaçamento e as condições de teste para a montagem completa.
Controle os pontos de referência de montagem, os ajustes do furo e a geometria da interface para que o sensor ou codificador permaneça posicionado corretamente.
Especifique a exposição ao calor e qualquer requisito de proteção. O plástico isolante comum não fornece blindagem eletromagnética semelhante ao metal.
Fornece acesso ao conector, espaço para curvatura, aberturas de serviço e hardware retido. Revise a exposição à umidade e limpeza quando aplicável.
O comportamento ESD ou dissipativo de estática requer um grau de material documentado e um arranjo de sistema apropriado. A cor preta e uma descrição geral do plástico não estabelecem o desempenho elétrico.
Os plásticos de engenharia podem reduzir a massa móvel em comparação com o metal em montagens adequadas. O benefício deve ser equilibrado com rigidez, fluência, expansão térmica e posição retida da peça.
A menor massa da ferramenta reduz o consumo de carga útil. Verifique a ferramenta completa, o hardware e a massa da peça em relação ao envelope do robô.
A inércia reduzida pode ajudar na aceleração, mas o suporte, a vibração e a deflexão devem permanecer dentro dos requisitos de posicionamento.
Os polímeros podem reduzir a massa em componentes sem carga dominante, ao mesmo tempo que adicionam isolamento elétrico ou contato protetor.
Uma substituição de metal não é necessariamente uma substituição de geometria um por um. Revise a espessura da seção, pontos de montagem e cargas sustentadas; nenhuma redução percentual universal ou reivindicação de economia de energia se aplica a todos os projetos.
Tolerância às interfaces funcionais que controlam movimento, localização, ajuste e alinhamento. Acorde limites realistas para a classe, geometria e estado de inspeção.
| Recurso | Por que isso importa |
|---|---|
| Diâmetro do furo | Ajuste do rolamento e eixo |
| Posição do furo | Alinhamento de montagem |
| Excentricidade do rolo | Movimento suave e contato |
| Espessura do espaçador | Altura e folga da pilha |
| Geometria do dente da engrenagem | Transmissão de movimento e folga |
| Posição do localizador de luminária | Repetibilidade de carregamento de peças |
| Interface de habitação | Alinhamento do sensor ou motor |
| Planicidade | Estabilidade de fixação e montagem |
Temperatura, umidade, seções finas, força de fixação e ajustes montados podem alterar as dimensões. Especifique GD&T, dados críticos e o estado de medição livre ou restrito quando relevante. Um relatório dimensional por si só não demonstra a repetibilidade dinâmica do sistema.
A vida útil depende do sistema de contato completo e do ciclo operacional. Defina o desgaste aceitável, a alteração da folga e o intervalo de manutenção.
Mudanças de tensão de contato com força aplicada, área de suporte e alinhamento. Inclui cargas de pico e carregamento de borda.
O movimento gera calor friccional. Identifique deslizamento, rotação ou oscilação e o comprimento do percurso.
O funcionamento contínuo difere dos ciclos intermitentes com períodos de resfriamento. Fornece taxa de ciclo e tempo de permanência.
Rugosidade, dureza, revestimento e material de contato afetam o atrito e o desgaste.
Poeira, fragmentos de produtos ou partículas abrasivas podem acelerar o desgaste ou danificar uma superfície.
O calor afeta a rigidez, a expansão, o atrito e a folga retida. Revise o calor ambiente e gerado localmente.
A lubrificação e os produtos químicos também afetam o sistema de contato. Use dados de materiais relevantes e testes acordados para tarefas exigentes; um nome de classe padrão não pode estabelecer vida útil ilimitada ou operação livre de manutenção.
ESD específicos da aplicação, contato com alimentos, limpeza e requisitos ambientais podem ser revisados durante a cotação.
Especifique um grau de dissipação estática documentado, faixa de resistência necessária, arranjo de aterramento e método de verificação quando necessário.
Forneça especificações de partículas, resíduos, manuseio e embalagem para que a viabilidade possa ser confirmada.
Identifique o contato pretendido, a temperatura, os produtos de limpeza e a documentação exata do fornecedor necessária para o tipo.
Especifique produtos químicos, concentração, temperatura, duração da exposição e carga mecânica.
Revise umidade, detergentes, desinfetantes, ciclos térmicos e interfaces protegidas.
A adequação à segurança ESD, ao contato com alimentos e à sala limpa depende dos requisitos exatos de material, processo e aceitação. Eles não podem ser inferidos apenas pela família do polímero, pela aparência ou pela capacidade de usinagem.
Defina o movimento operacional e os critérios de aceitação antes de liberar a peça para fabricação.
Use carga, velocidade, suporte, lubrificação e ambiente juntos, em vez de apenas atrito.
Concentre-se na movimentação de montagens, mantendo a rigidez e a seção suportada suficientes.
Estabeleça referências de localização para acessórios, alojamentos e alinhamento de sensores.
Permitir movimento térmico, umidade quando relevante e deformação sob carga sustentada.
Separe pastilhas, mandíbulas e guias de alto desgaste da estrutura de suporte durável.
Preservar a montagem, o conector e a folga de serviço nas carcaças e nas ferramentas finais.
Revise o calor, o desgaste, a geometria sensível à fadiga e o acesso para manutenção.
Inclua temperatura, produtos químicos, umidade, partículas e requisitos elétricos.
Selecione a rota de usinagem em torno do material, das faces funcionais e das especificações de hardware aprovadas.
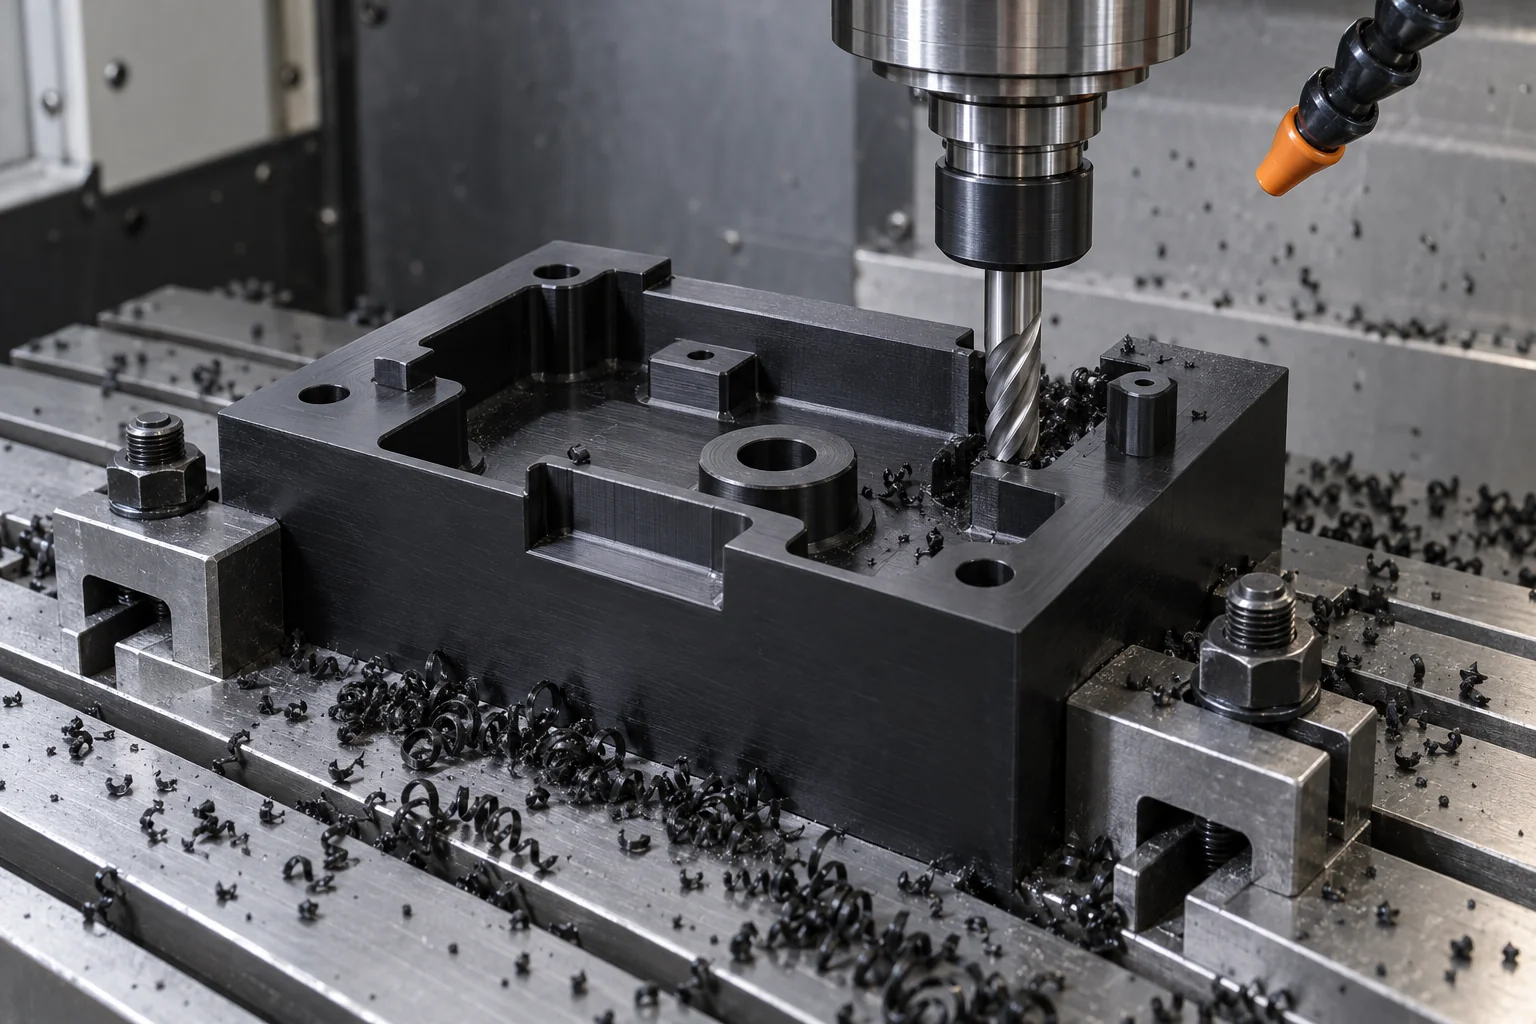
Alojamentos de fixação de máquinas, carcaças, guias, suportes e blocos de desgaste com recursos definidos de localização e montagem.
Produza buchas, rolos, espaçadores, rolamentos e interfaces rotacionais.
Use o acesso multieixos para ferramentas de extremidade complexas e geometria multifacetada quando justificado.
Crie furos de hardware, threads e interfaces de máquina especificados.
Instale insertos roscados, rolamentos, pinos localizadores ou braçadeiras acordados de acordo com as especificações de montagem.
Verifique o movimento crítico, localize e ajuste recursos em relação ao desenho divulgado e ao plano de inspeção.
O plástico é atrativo pela massa, fricção, contato protetor e isolamento elétrico. O metal pode ser preferível onde a rigidez, a carga estrutural ou a temperatura dominam.
| Fator | Plástico de engenharia | Metálico |
|---|---|---|
| Peso | Geralmente menor para volume equivalente | Geralmente maior para volume equivalente |
| Fricção | Classes adequadas podem reduzir o atrito | Depende do emparelhamento, acabamento e lubrificação |
| Isolamento elétrico | Disponível com classes de isolamento | Normalmente condutivo |
| Corrosão | Classes compatíveis resistem a muitos ambientes | Dependente de liga, revestimento e mídia |
| Rigidez | Inferior; suporte e assunto de seção | Geralmente mais alto |
| Carga alta | A fluência e o estresse de contato exigem revisão | Muitas vezes mais adequado; geometria ainda importa |
| Alta temperatura | Limites dependentes da inclinação e da carga | Muitas vezes mais adequado; matéria de liga e condição |
| Contato sem estragar | Bom potencial com contatos limpos e adequados | Pode precisar de almofadas protetoras |
A construção híbrida pode combinar uma estrutura metálica com rolamentos, guias ou almofadas de contato de polímero. Compare toda a montagem e valide a retenção, a deflexão e o comportamento dinâmico, em vez de substituir os materiais apenas pelo nome.
Essas categorias de equipamentos conectam os requisitos de componentes aos fabricantes de máquinas, integradores e equipes de produção.
Componentes de juntas, sensores e ferramentas com cargas e interfaces específicas da aplicação.
Acessórios leves e ferramentas de contato; a segurança geral do sistema continua fazendo parte da avaliação do integrador.
Dedos de pinça, ninhos e guias para manuseio repetível.
Rolos, tiras de desgaste e guias para fluxo de material.
Acessórios, espaçadores e peças de localização para posicionamento consistente da peça de trabalho.
Nests de precisão e suportes de sensores com dados definidos.
Guias, rolos e ferramentas de contato adequadas ao produto e ao ciclo.
Componentes isolantes ou documentados relacionados a ESD, quando especificado.
Combine os recursos funcionais, o estado da inspeção e quaisquer verificações dos componentes correspondentes antes da produção.
Confirme o grau especificado e a documentação solicitada do fornecedor.
Alinhe as revisões lançadas, os dados de referência e os recursos reportáveis.
A medida enquadra-se nas condições de suporte e temperatura acordadas.
Verifique as relações de montagem e localização com as referências funcionais.
Verifique os recursos relacionados ao movimento e à pilha conforme especificado.
Verifique o hardware acordado, a posição, o ajuste e as interfaces retidas.
Onde forem fornecidos componentes correspondentes, revise o assentamento e o ajuste. Os ensaios dinâmicos requerem um escopo acordado separadamente.
Proteja áreas de contato acabadas, furos e superfícies de localização para envio.
Para pedidos repetidos, mantenha a revisão de desenho aprovada, a classe de material controlada, o programa de usinagem e os requisitos de inspeção de dimensões críticas. Capture as alterações aprovadas para que o fornecimento repetido siga as especificações divulgadas.
Passe da geometria do conceito ao fornecimento consistente de equipamentos por meio de avaliações acordadas e estágios de liberação.
Valide a geometria, o ajuste, o conceito de movimento e a direção do material com peças correspondentes representativas.
Avalie o desgaste, a repetibilidade e o comportamento do ciclo nas condições pretendidas da máquina.
Forneça equipamentos de automação especializados e construções de subsistemas de acordo com desenhos divulgados.
Manter material aprovado, revisão de desenho, programa de usinagem, inspeção e requisitos de embalagem.
Selecione em torno do sistema de movimento completo: carga, velocidade, frequência do ciclo, contraface, temperatura, atrito, rigidez, massa em movimento e ambiente.
Revise POM, UHMW, Nylon, PEEK, PTFE, PEI e PPS em relação à carga especificada.
Conecte os requisitos de rolo, engrenagem, rolamento, bucha e peças de desgaste ao processo relevante.
Gabaritos de máquina, ninhos, acessórios e ferramentas de contato personalizadas do CAD do cliente.
Fabrique peças multifacetadas, interfaces de ajuste crítico e geometria personalizada.
Apoie construtores e integradores de máquinas por meio de desenvolvimento e pedidos recorrentes.
Combine verificações de recursos críticos e requisitos de aceitação para cada escopo de componente.
Passe dos requisitos da aplicação para a página detalhada do produto para geometria, interfaces e preparação de desenhos.
Respostas diretas sobre materiais, garras, movimento, condições de funcionamento a seco, tolerâncias e fornecimento repetido.
POM, Nylon, UHMW, PEEK, PTFE, PEI, PPS e PET-P são candidatos comuns para diferentes funções. Escolha o grau de movimento, carga, temperatura, ambiente e evidências necessárias.
POM combina propriedades úteis de usinagem, dimensionais e de baixo atrito para guias, engrenagens e acessórios. Carga, exposição química e temperatura operacional ainda exigem revisão.
UHMW é frequentemente considerado para guias de baixo atrito e resistentes à abrasão. Sua menor rigidez, fluência e movimento térmico devem ser considerados nos requisitos de montagem e precisão.
PEEK pode ser considerado quando demandas de temperatura, mecânicas ou químicas justificam um material de maior desempenho. Compare a nota real com a aplicação, em vez de apenas o custo ou o nome da família.
Sim, componentes poliméricos adequados podem reduzir a massa em movimento. Rigidez, retenção, fluência e movimento térmico ainda devem satisfazer todos os requisitos de montagem.
POM e UHMW são candidatos iniciais comuns para mandíbulas usinadas e contatos de proteção. Calor, produtos químicos, força de aderência e acabamento da peça podem justificar outras classes.
Algumas classes e designs podem operar a seco dentro de condições definidas. A adequação ao funcionamento a seco depende do material, carga, velocidade, superfície de apoio, temperatura e desgaste aceitável; não é universal.
Priorize ajustes de rolamentos, posições do localizador, desvio, espessura da pilha e alinhamento do sensor. Acorde limites realistas para a classe, geometria e estado de inspeção.
TOPS Plastics pode revisar placas de ferramentas de polímero baseadas em desenho, dedos de pinça, ninhos e inserções de contato para usinagem. A integração completa do robô e a validação de retenção dinâmica precisam de requisitos definidos do cliente.
Sim, componentes de protótipos, pilotos e equipamentos recorrentes podem ser revisados. Fornecer material aprovado, CAD liberado, requisitos de quantidade e aceitação funcional.
MOVIMENTO. CARGA. VELOCIDADE. FREQUÊNCIA DE CICLOS.
Carregue seu desenho de componente ou modelo CAD e especifique o material, quantidade, tipo de equipamento, carga, velocidade, ciclo de trabalho, componentes correspondentes, ambiente operacional e tolerâncias críticas. TOPS Plastics pode revisar a geometria, o material e a abordagem de usinagem antes da cotação.
Empresa, nome, e-mail e telefone são obrigatórios. País, número de peça, quantidade e upload de desenho são opcionais. Incluir requisitos técnicos no desenho ou email; combine CAD e arquivos de suporte em um ZIP, se for útil.
info@tops-precision.comSTEP/STP/IGES/X_T/DWG/DXF/PDF ou ZIP, máximo 10 MB. Pacotes maiores podem ser compartilhados por email. Combine o tratamento de arquivos confidenciais antes de enviar desenhos confidenciais.