
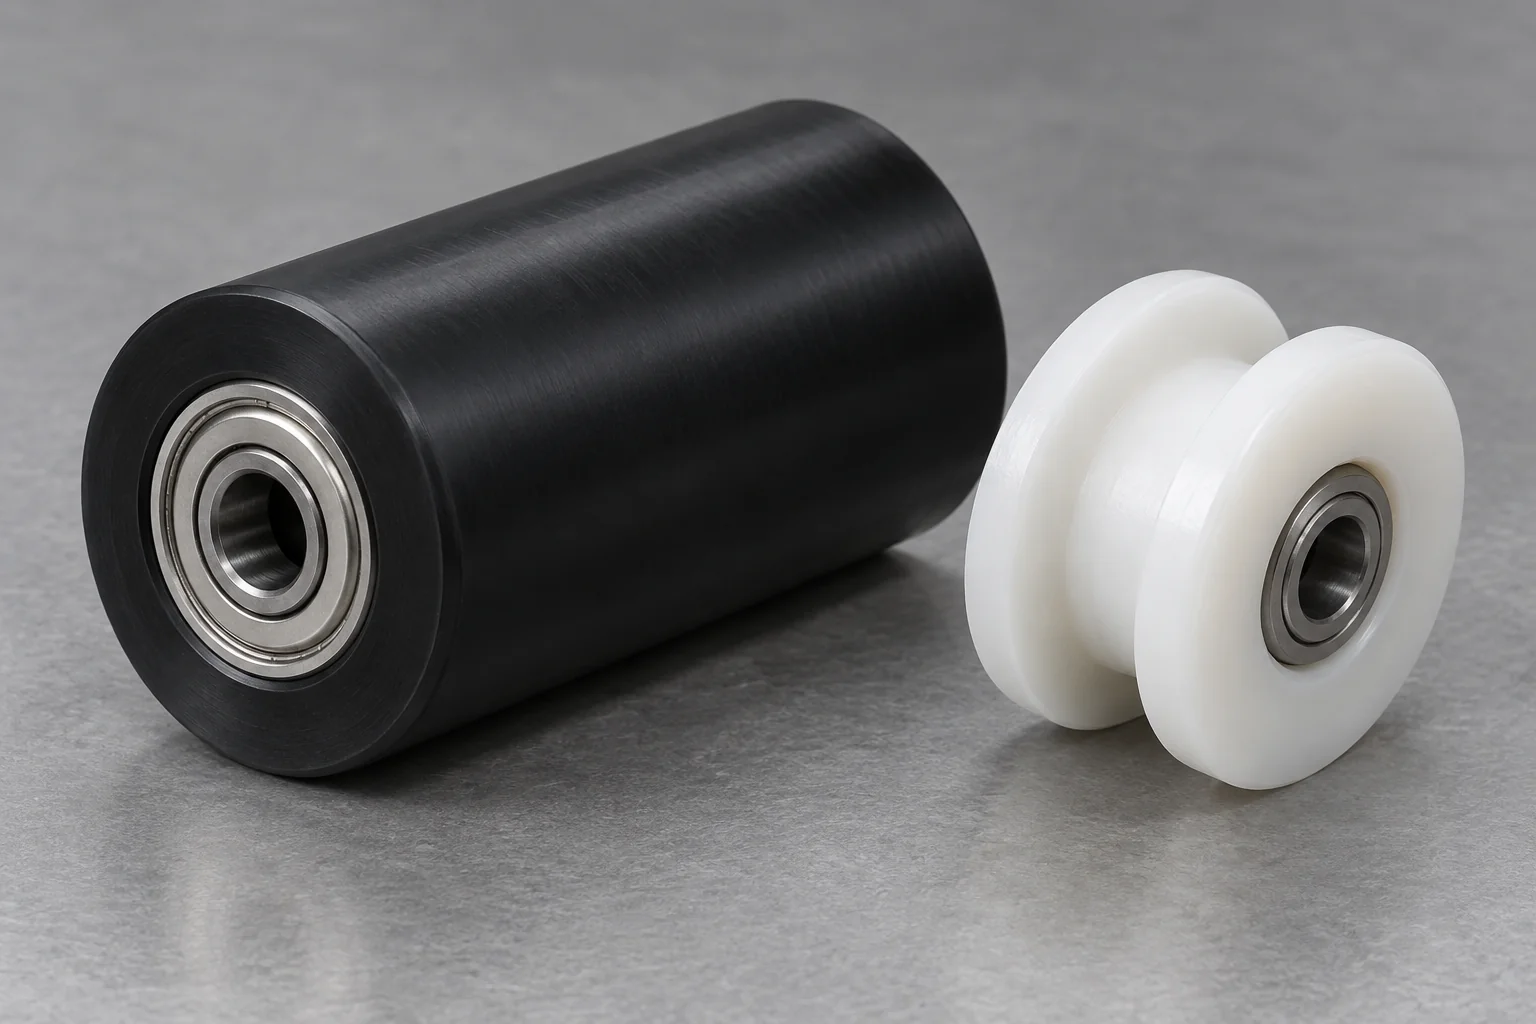
動作・接触・再現性
自動化設備・ロボット用精密プラスチック部品
TOPS Plastics は、ロボット システム、自動生産装置、コンベア、アーム先端工具、検査システム、高精度モーション アセンブリ用のカスタム CNC 機械加工プラスチック コンポーネントを製造しています。お客様のCADファイル、機能要件、生産条件に応じて、POM/Delrin、PEEK、ナイロン、UHMW、PTFE、PEI、PPS、その他のエンジニアリングプラスチックを加工します。
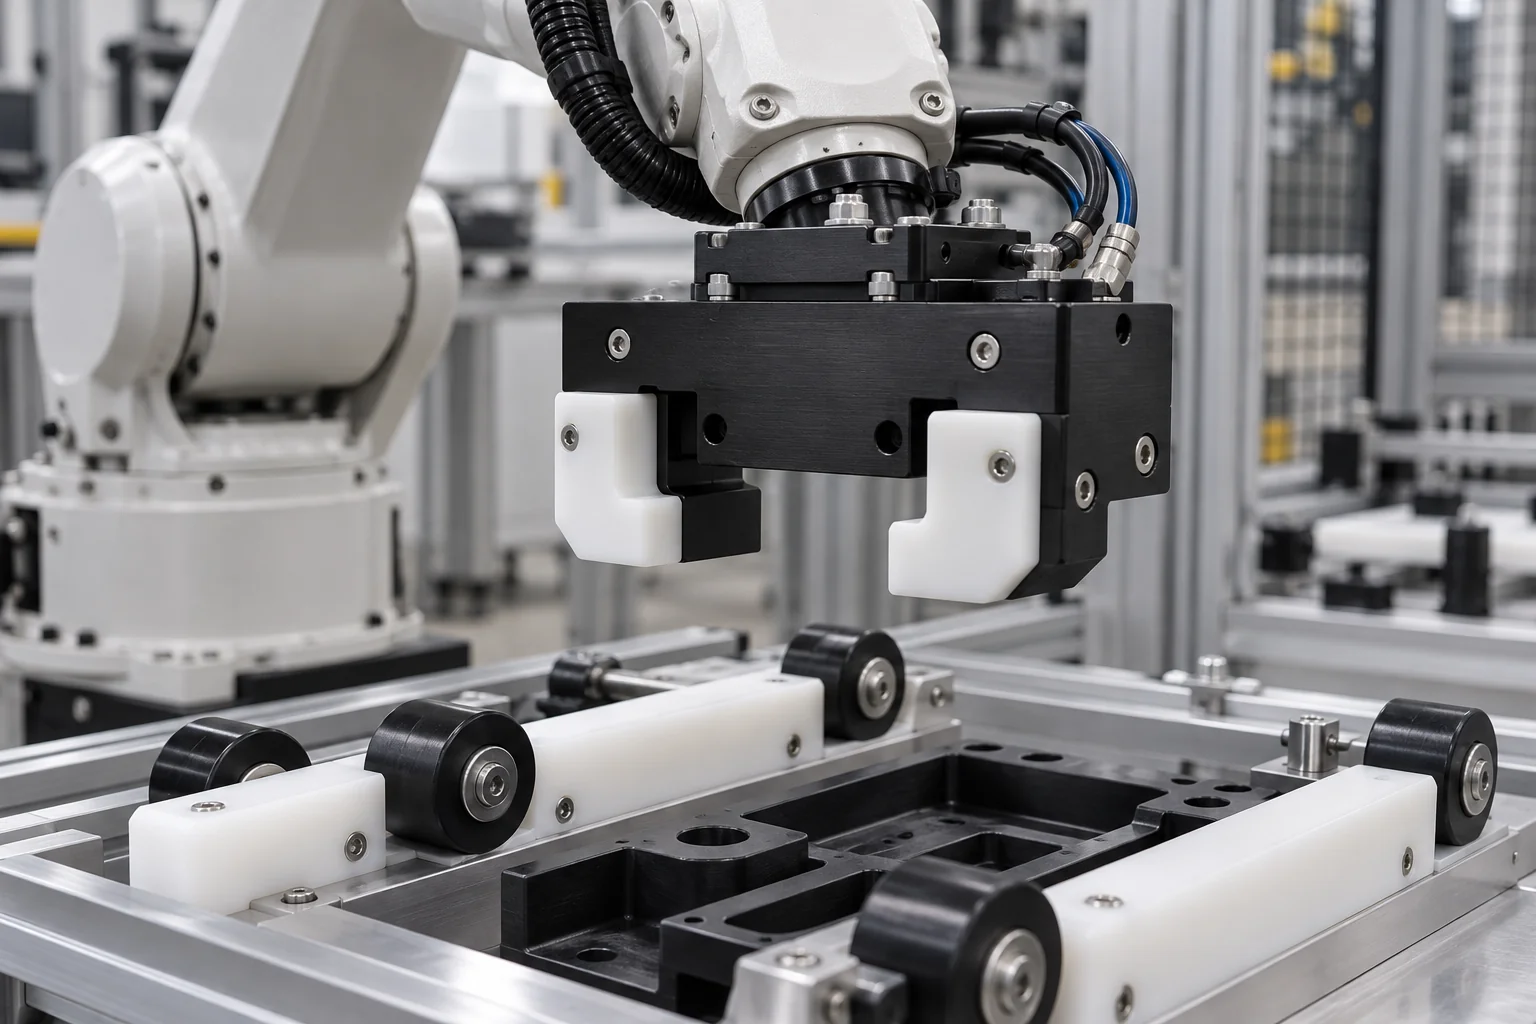
アーム端ツーリングガイド付きモーション交換可能なコンタクト
- エンジニアリングプラスチック
- POM、PEEK、ナイロン、UHMW、PTFEなど
- 精密運動部品
- ベアリング、ローラー、ガイド、摩耗部品
- カスタム自動化ツール
- 固定具、ネスト、およびアーム先端コンポーネント
- プロトタイプからプロダクションまで
- リピートOEM供給による開発
01
オートメーションおよびロボティクス向けの CNC プラスチック機械加工
モーション、サポート、インターフェイス、および意図された動作環境を中心にコンポーネントの仕様を構築します。
| 能力 | TOPS Plastics |
|---|---|
| 代表的な部品 | ローラー、ベアリング、ブッシュ、摩耗パッド、ハウジングおよび固定具 |
| 材料 | POM、ナイロン、UHMW、PEEK、PTFE、PEI、PPS |
| プロセス | CNC フライス加工、旋削、5 軸加工、穴あけ、タッピング |
| 主要な要件 | 低摩擦、耐摩耗性、再現性、軽量化 |
| 生産 | 試作、少量生産、繰り返し生産 |
| 入力 | STEP、CAD、2D図面、参考サンプル |
| 検査 | 図面による寸法検査 |
| ハードウェア | インサート、ピン、ベアリング、ファスナー(指定されている場合) |
02
ロボット工学およびオートメーション用のカスタムプラスチックコンポーネント
モーション、接触、工具、機器のコンポーネントを調べます。機能インターフェイスをその材質と操作義務に結び付けます。
03
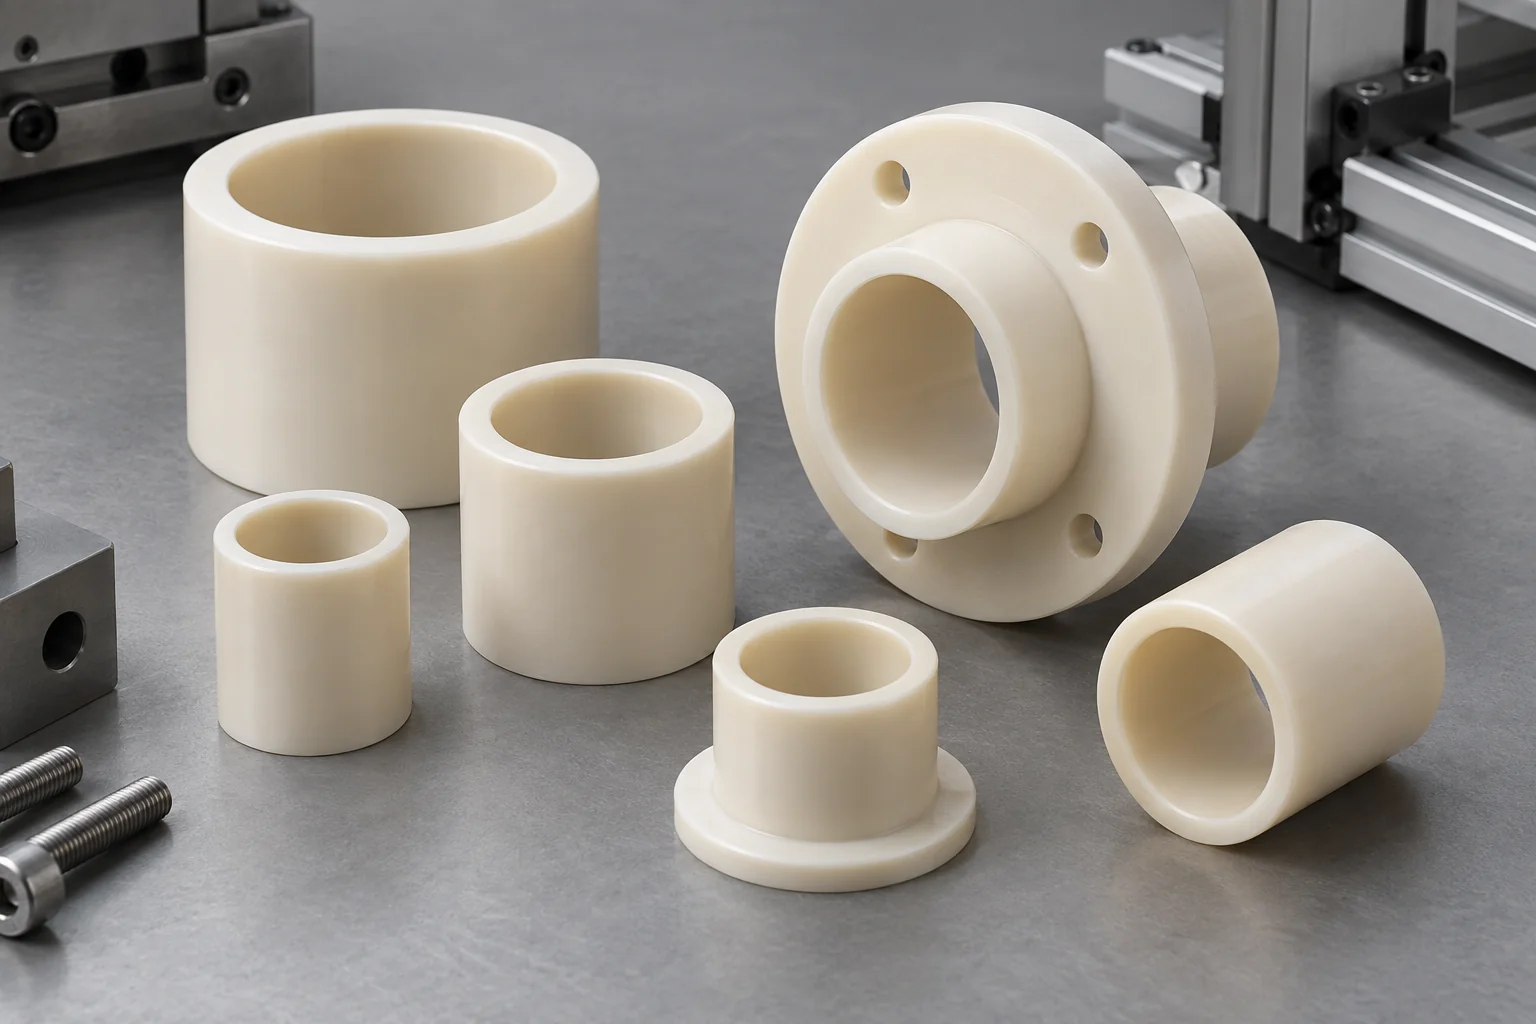
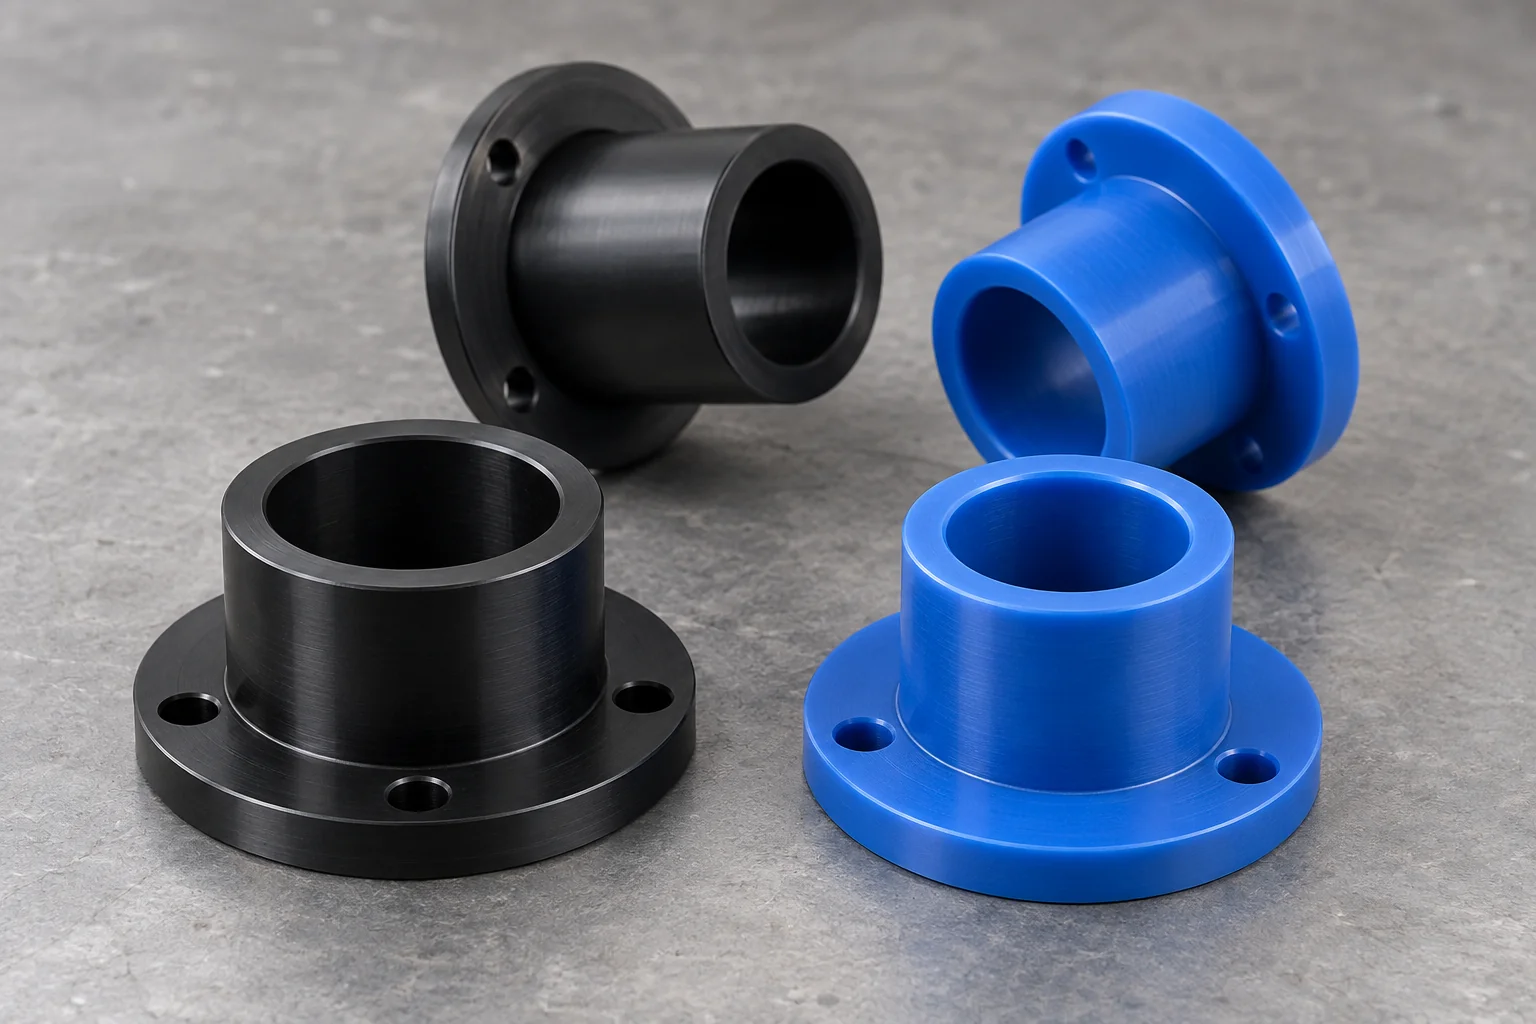
プラスチックブッシュ
シャフト、ピボット、およびガイド付きモーション インターフェイス。グレードを選択する前に、サポート、潤滑、フィット感、温度を確認してください。
コンポーネントの詳細を確認する →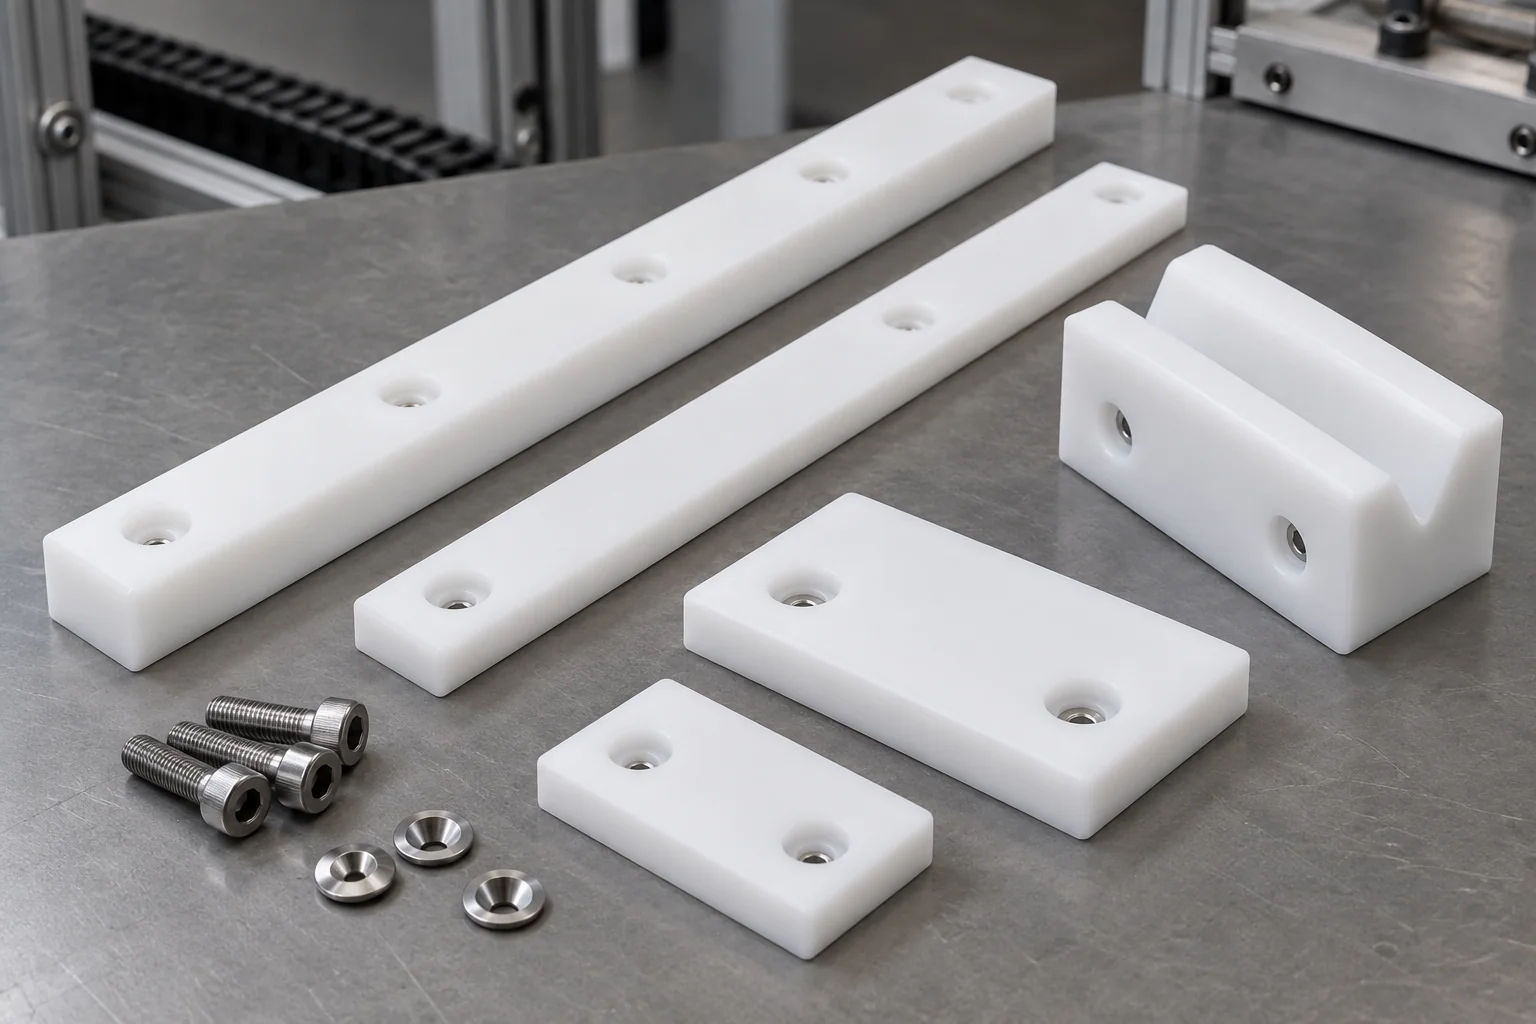
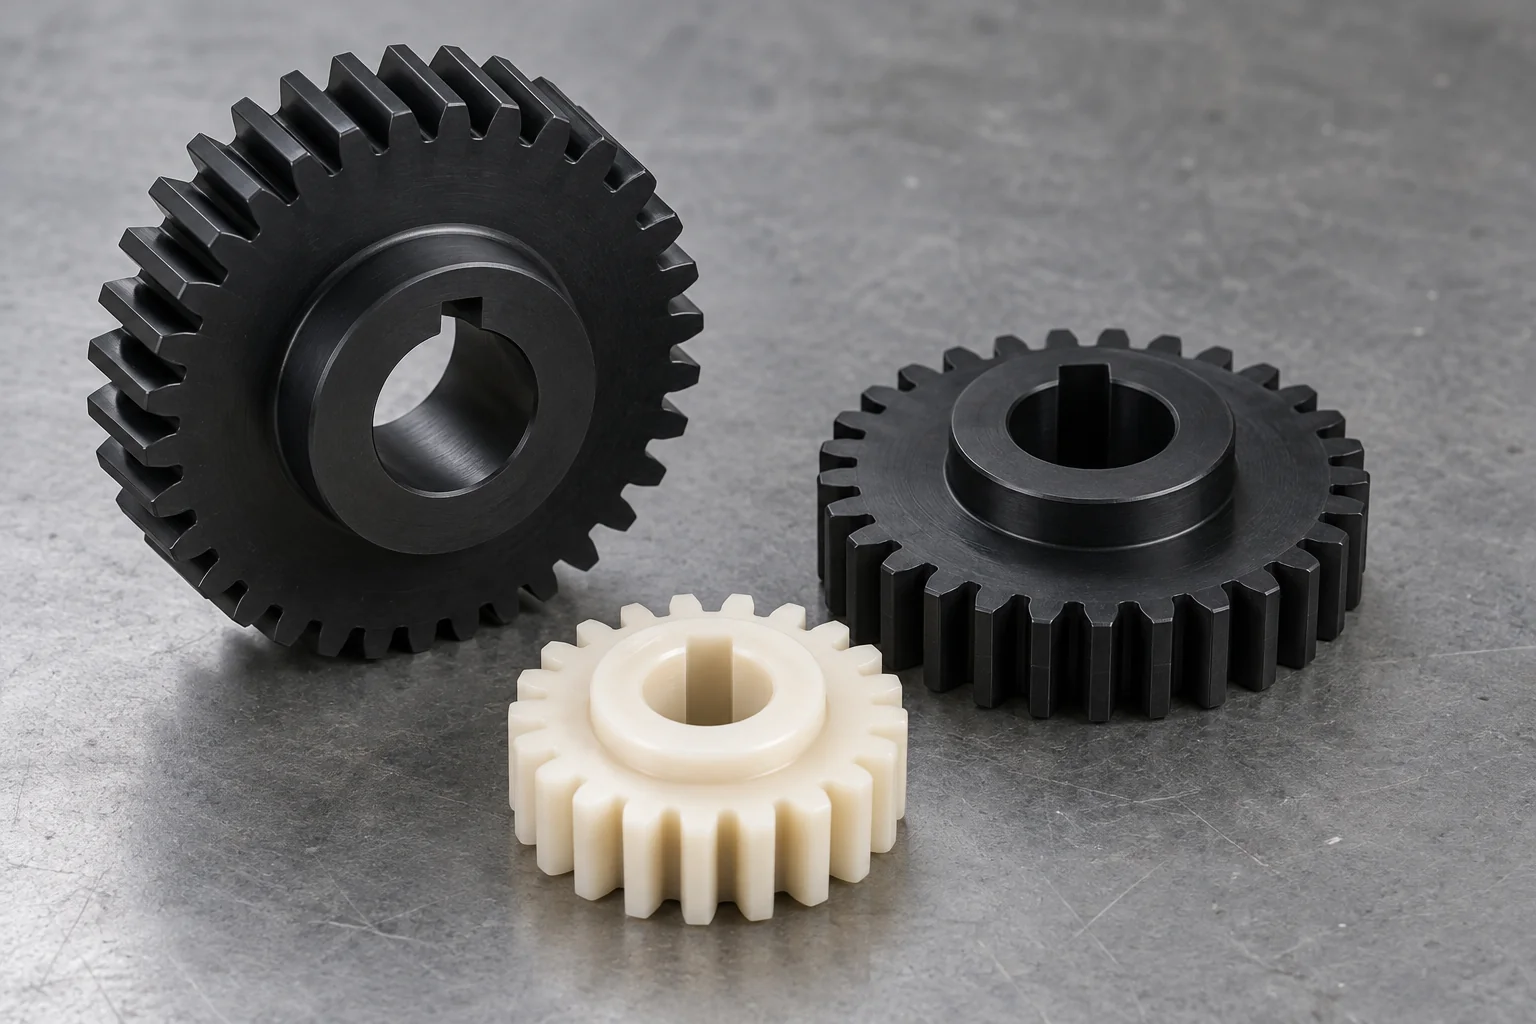
06
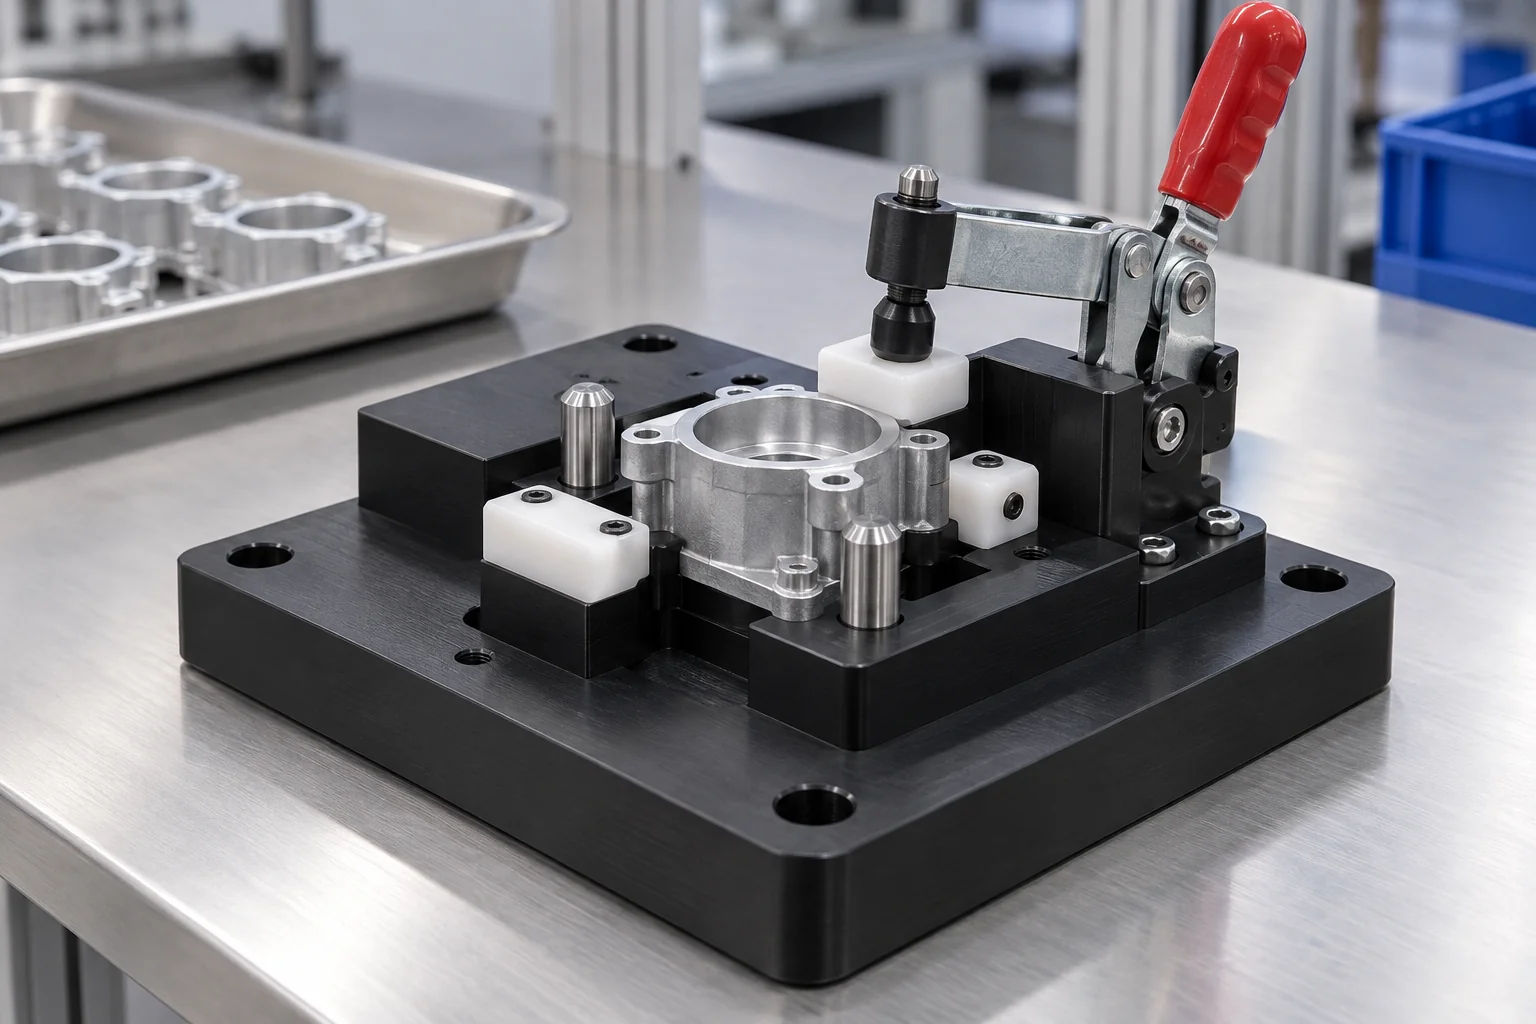
プラスチック製ジグ・固定治具
組み立て、位置決め、検査、ロボットによるローディング、ポカヨケ。データム、ネストクリアランス、ハードウェア、およびロード順序を確立します。
コンポーネントの詳細を確認する →
08
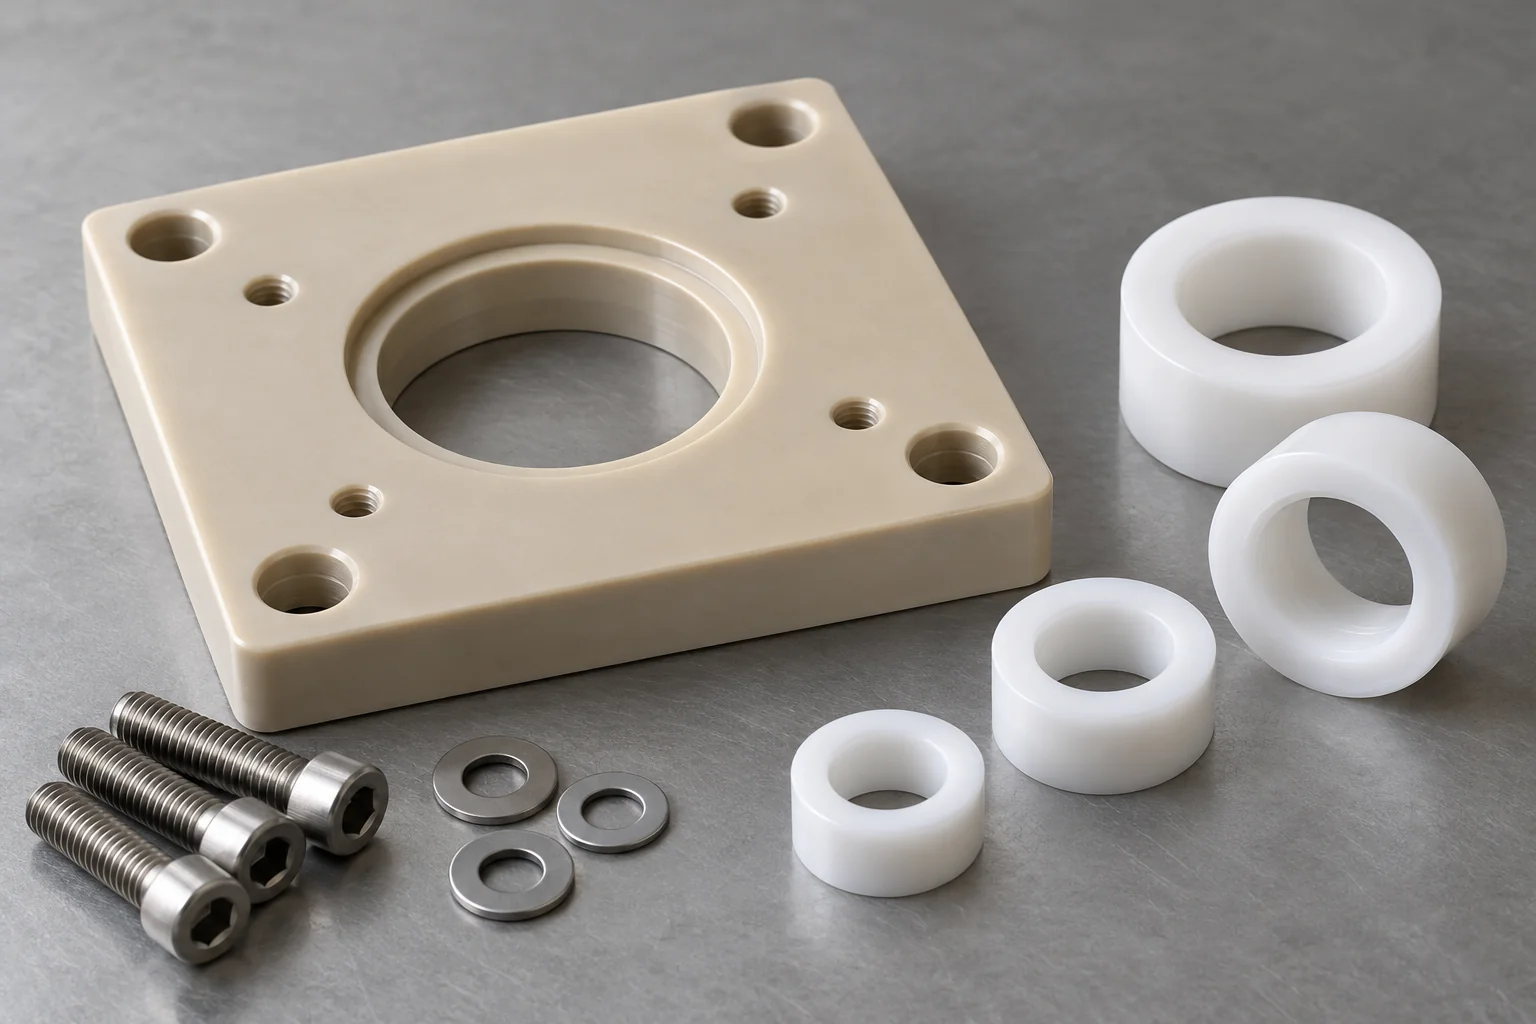
プラスチック絶縁体およびスペーサー
電気的絶縁、センサーの間隔、および制御機器のインターフェース。グレード、必要な電気的動作、スタック寸法を指定します。
コンポーネントの詳細を確認する →プラスチックスペーサー →03
エンジニアリングプラスチックはオートメーションやロボット工学のどこで使用されていますか?
システムゾーンが異なれば、ポリマーに対する要求も異なります。動作やハンドリングの問題を実際の部品の機能に結び付けます。
ロボットアームとジョイント
ブッシング、ベアリング、スペーサー、摩耗部品、センサーハウジング。摩擦、移動質量、再現性、耐摩耗性のバランスをとります。
アーム先端工具
グリッパーフィンガー、ネストブロック、真空ツール、ロケーター、保護パッド。剛性、保持力、面圧、切り替えを見直してください。
コンベヤおよびマテリアルハンドリングシステム
ローラー、ウェアストリップ、サイドガイド、チェーンガイド、スペーサー。摩耗、衝撃、汚れ、騒音、取り付けは選択に影響します。
自動組立装置
治具、固定具、ネスト、位置決めブロック、ガイド、スペーサー。過剰な拘束を行わずに、データム関係と一貫した荷重を定義します。
ビジョンおよびセンサー システム
センサーハウジング、ブラケット、絶縁ブロック、光学マウント。温度と電気的動作を確認しながら、位置合わせとアクセスを制御します。
パッケージングおよびピックアンドプレイス システム
グリッパー部品、摩耗ブロック、ガイドレール、ローラー、軽量治具。サイクル速度、製品の接触、再現可能な位置決めを考慮してください。
04
オートメーションおよびロボット工学向けの最高のエンジニアリング プラスチック
多くの場合、POM は精密インターフェースの出発点であり、UHMW は摩耗およびコンベヤーに、ナイロンはより負荷のかかる部品に、PEEK は要求の厳しい熱または機械的用途に使用されます。正確なグレードを確認してください。
| 材質 | 主な利点 | 適用方向 | 主な考慮事項 |
|---|---|---|---|
| POM / Delrin | 安定性、機械加工性、低摩擦 | ガイド、ギア、固定具 | 温度、負荷、化学物質への曝露 |
| ナイロン | 靭性と耐摩耗性 | ベアリング、ローラー、負荷のかかるガイド | 吸湿性とコンディショニング性 |
| UHMW-PE | 低摩擦性と耐摩耗性 | ウェアストリップとコンベアガイド | 剛性、クリープ、熱移動の低下 |
| PEEK | 熱的、機械的、化学的性能 | 要求の厳しいモーションコンポーネント | コストとグレード固有の動作 |
| PTFE | 低摩擦性と耐薬品性 | スライド式および絶縁インターフェース | クリープと剛性の低下 |
| PEI / Ultem | 電気的および熱的性能 | センサーと電子機器のサポート | 化学的適合性と必要な電気データ |
| PPS | 化学的および寸法的性能 | 精密な技術コンポーネント | フィラー、脆性、ノッチ感受性 |
| PET-P | 低吸湿性と安定性 | 精密ガイドおよび機械部品 | 温度、暴露および実際のグレード |
05
ロボットシステム用の塑性運動部品
ブシュ、すべり軸受、ローラ、スライダ、ガイドブロック、スラスト部品は、荷重、速度、シャフト材質、温度、潤滑、寿命などの要件を合わせて検討する必要があります。
ロード
接触圧力は荷重と支持面積によって異なります。ピーク荷重、ラジアル荷重、アキシアル荷重、および実際の取り付け形状が含まれます。
速度
回転、振動、直線運動により、さまざまな摩耗パターンが発生します。サイクル数だけではなく、速度、移動距離、後進数を提供します。
シャフト材質
スチール、ステンレス、アルミニウム、およびコーティングされたシャフトは、ポリマーと異なる相互作用をします。表面粗さ、硬度、位置決めを指定します。
潤滑
乾燥、グリース、オイル、またはプロセス流体の操作は、摩擦と摩耗に影響を与えます。適切なドライランニンググレードは、標準的なポリマーとは異なります。
温度
周囲熱と摩擦熱は、剛性、膨張、クリアランスに影響を与えます。動作範囲全体で組み立てられたフィット感を確認します。
摩擦係数が低いというだけでは耐用年数を予測できません。義務が重要な場合は、関連する等級データと代表的な運用試験を使用します。寿命目標を割り当てる前に、許容可能な摩耗と交換の基準を確認してください。
06
エンドオブアームツーリングおよびロボット固定具用のプラスチック部品
グリッパーフィンガー、真空ツールプレート、パーツネスト、ロケーターブロック、ジョーインサート、コンタクトパッド、切り替えツールをワークピースやローディングプロセスに合わせて機械加工できます。
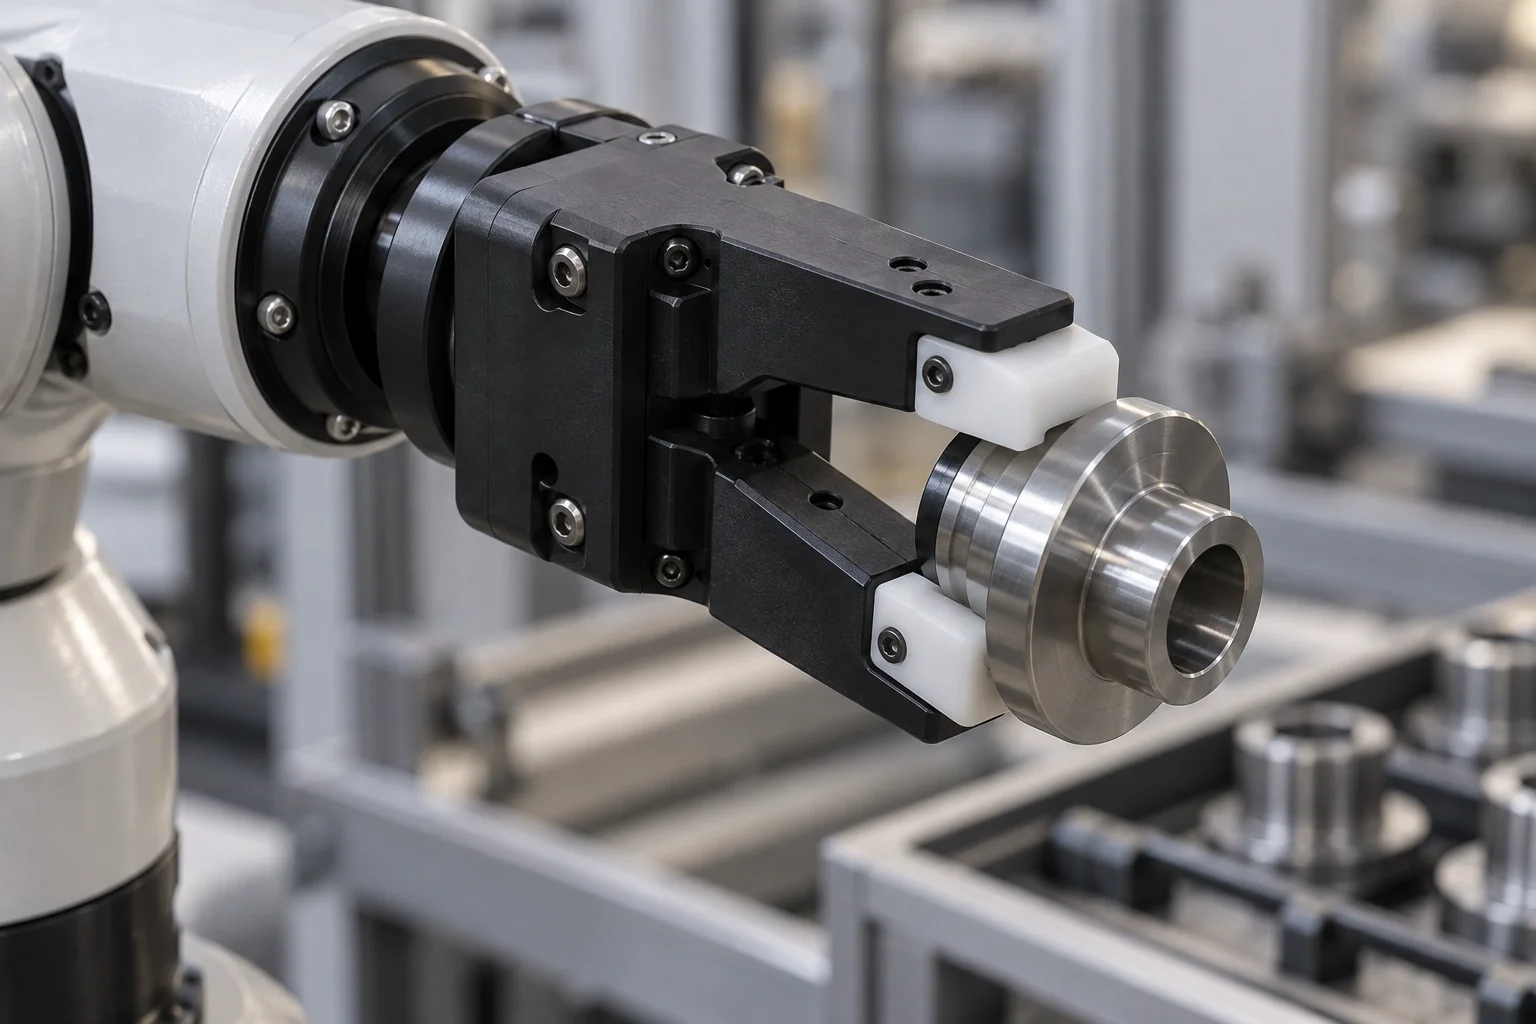
下部移動質量
ツールの質量を減らすと、ペイロード容量が解放され、動的動作が改善される可能性があります。ロボットの制限と完全なツールのアセンブリについては、依然として検討が必要です。
傷のない接触
適切な接触ポリマーは、完成したワークピースの保護に役立ちます。圧力、破片、エッジ半径、および清浄度は引き続き重要です。
簡単なカスタマイズ
CAD からの機械ネストと接触輪郭。部品バリエーションのレリーフと荷重のためのアクセスが含まれます。
電気的絶縁
絶縁グレードにより、電子機器や導電性ワークピースが分離される場合があります。代わりに必要な場合は、文書化された静電気散逸動作を指定してください。
交換可能なコンタクトの特長
繰り返し可能な位置決めと確実な保持を使用して、摩耗したジョーインサートまたはパッドを工具本体とは独立して交換します。
アーム端の質量を減らすとペイロードの利用率が向上しますが、意図した動作と加速に対して剛性、クランプ力、部品の保持力を検証する必要があります。ワークピース、質量中心、グリップ表面、および図面との真空インターフェースを指定します。
07
プラスチックガイド、摩耗パッド、コンベヤコンポーネント
摩耗ストリップ、チェーン ガイド、サイド ガイド、スライド ブロック、ローラー、ガイド レール、摩耗パッドは、材料の繰り返しの動きを通じて制御された接触を提供します。
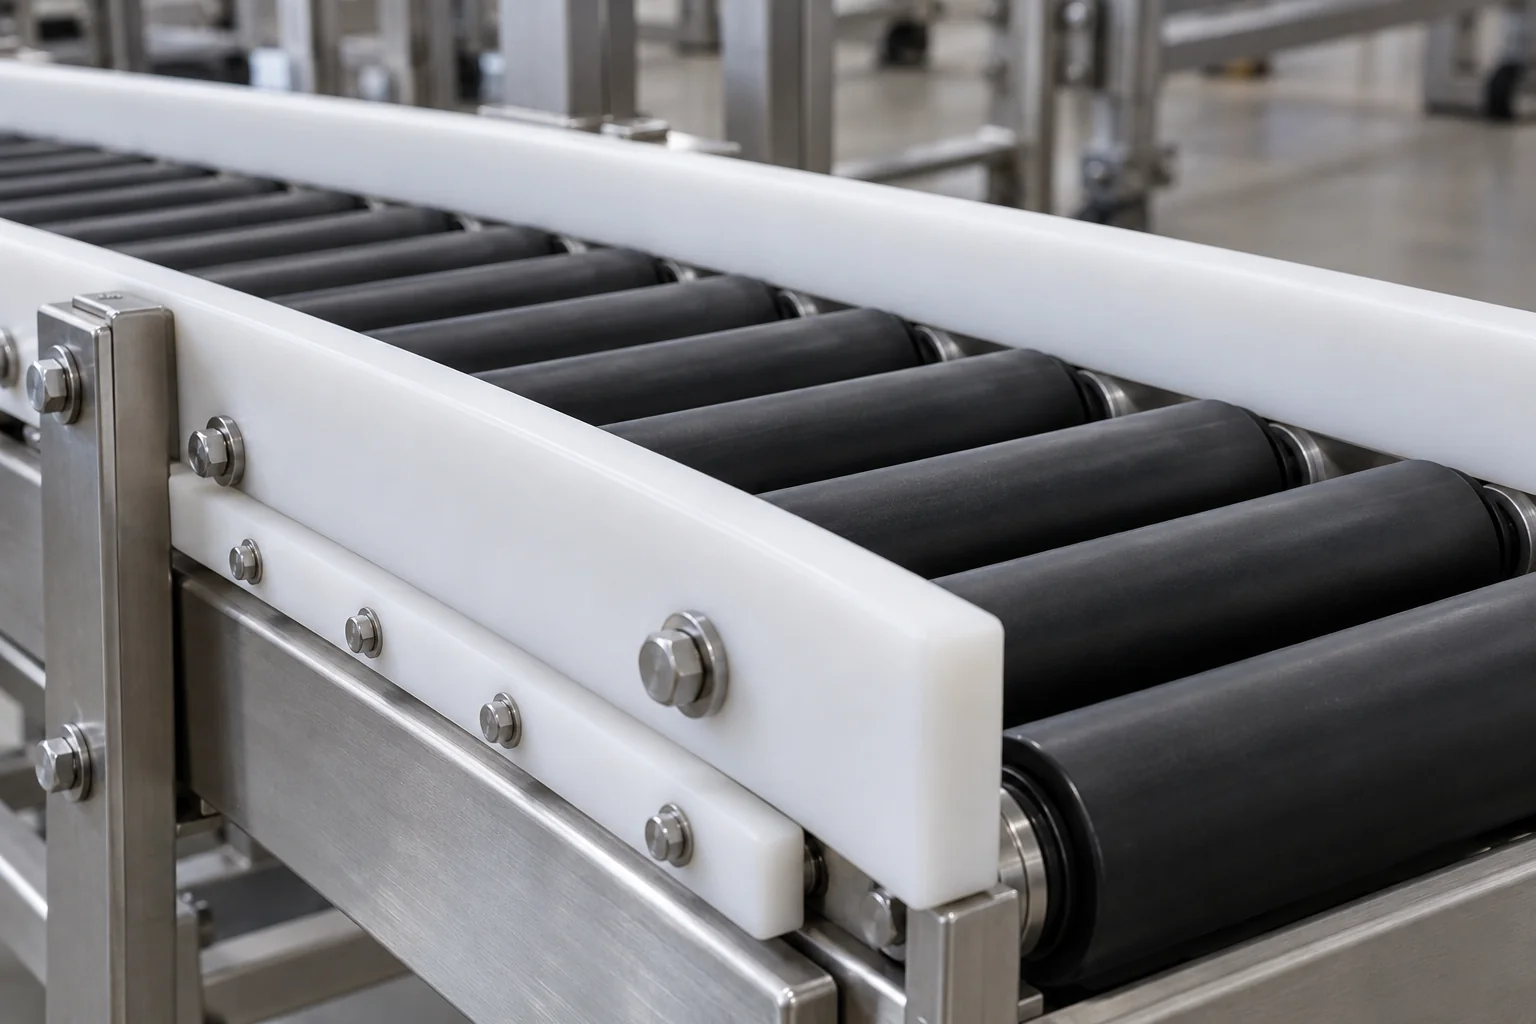
摩擦と摩耗
製品と相手面の材質、滑り速度、研磨片を見直してください。 UHMW、ナイロン、POM または PEEK は、さまざまな任務に適しています。
衝撃と汚染
進入衝撃、捕捉された粒子、位置ずれによって摩耗挙動が変化する可能性があります。アプリケーション周りの設計サポートとアクセスのクリーニング。
取り付けと拡張
長いガイドには熱による動きに対する余裕が必要です。留め具が可動面に接触しないように、金具を凹ませます。
摩耗代
新しい厚さ、最小残りセクション、および置換アクセスを指定します。ザグリの下と接触面で十分なサポートを確保してください。
08
センサー、電子機器、制御システム用のプラスチック部品
センサーとエンコーダーのハウジング、コネクタ本体、スペーサー、絶縁体、PCB サポート、およびケーブル ガイドには、安定したインターフェイスと適切な電気的動作が必要です。
電気的絶縁
多くのポリマーの標準グレードは絶縁性です。完全なアセンブリに必要な電圧、間隔、テスト条件を定義します。
センサーとモーターの位置合わせ
センサーまたはエンコーダーが正しい位置に保たれるように、取り付けデータム、ボアフィット、およびインターフェースの形状を制御します。
熱およびEMI要件
熱への曝露とシールド要件を指定します。通常の絶縁プラスチックは金属のような電磁シールドを提供しません。
ケーブルの管理とアクセス
コネクタへのアクセス、曲げスペース、サービス開口部、および保持されたハードウェアを提供します。該当する場合は、湿気と洗浄への曝露を確認してください。
ESD または静電気散逸動作には、文書化された材料グレードと適切なシステム配置が必要です。黒色と一般的なプラスチックの説明では、電気的性能は確立されません。
09
プラスチック部品はロボットの重量と慣性をどのように軽減できるのでしょうか?
エンジニアリングプラスチックは、適切なアセンブリにおいて金属と比較して移動質量を減らすことができます。この利点は、剛性、クリープ、熱膨張、および部品の位置保持とのバランスをとる必要があります。
01移動質量を減らす
02剛性を維持
03動きを確認する
アーム先端工具
ツールの質量が減少すると、ペイロードの消費量が削減されます。完全なツール、ハードウェア、およびワークピースの質量をロボットのエンベロープと比較して確認します。
高速往復アセンブリ
慣性の低減は加速に役立ちますが、サポート、振動、たわみは位置決め要件の範囲内に留める必要があります。
カバー、ハウジング、サポート
ポリマーは、電気的絶縁または保護接触を追加しながら、負荷が支配的ではないコンポーネントの質量を減らすことができます。
金属の置換は、必ずしも 1 対 1 のジオメトリ置換であるとは限りません。セクションの厚さ、取り付けポイント、持続荷重を確認します。すべての設計に普遍的な削減率や省エネの主張が適用されるわけではありません。
10
ロボットおよびオートメーションのコンポーネントで最も重要な公差は何ですか?
動き、位置、フィット、位置合わせを制御する機能インターフェイスの許容値。グレード、形状、検査状態の現実的な制限に同意します。
| 特徴 | なぜそれが重要なのか |
|---|---|
| 穴径 | ベアリングとシャフトのフィット感 |
| 穴の位置 | アセンブリの位置合わせ |
| ころ振れ | スムーズな動きと接触 |
| スペーサーの厚さ | スタックの高さとクリアランス |
| 歯車の歯の形状 | 動きの伝達とバックラッシ |
| フィクスチャロケータの位置 | 部品積載の再現性 |
| ハウジングインターフェース | センサーまたはモーターの位置調整 |
| 平面度 | 治具と取り付けの安定性 |
温度、湿気、薄肉部分、クランプ力、および組み立て後の嵌合は寸法を変化させる可能性があります。関連する場合、GD&T、重要なデータム、および自由測定状態または拘束測定状態を指定します。寸法レポートだけでは、システムの動的な再現性を実証できません。
11
プラスチックオートメーション部品の耐用年数は何によって決まりますか?
耐用年数は、完全な接点システムと動作サイクルによって異なります。許容可能な摩耗、クリアランスの変化、およびメンテナンス間隔を定義します。
ロード
接触応力は、加えられる力、サポート領域、位置合わせによって変化します。ピーク荷重とエッジ荷重が含まれます。
速度
運動すると摩擦熱が発生します。滑り、回転、振動と移動量を特定します。
デューティサイクル
連続運転は、冷却期間のある断続サイクルとは異なります。サイクル レートと滞留時間を提供します。
カウンターフェイス
粗さ、硬度、コーティング、相手材は摩擦と摩耗に影響します。
汚染
ほこり、製品の破片、または研磨粒子により、摩耗が促進されたり、表面が損傷したりする可能性があります。
温度
熱は剛性、膨張、摩擦、保持されたクリアランスに影響を与えます。周囲の熱と局所的に発生する熱の両方を確認します。
潤滑剤や化学薬品も接触システムに影響を与えます。厳しい任務のために、関連する材料データと合意されたテストを使用します。標準グレード名では、無制限の寿命やメンテナンスフリーの動作を確立することはできません。
12
オートメーションにおける ESD、清浄度、環境要件
アプリケーション固有の ESD、食品との接触、清浄度、および環境要件は、見積もり時に確認できます。
電子部品の組み立て
必要に応じて、文書化された静電気拡散グレード、必要な抵抗範囲、接地配置、および検証方法を指定します。
半導体自動化
実現可能性を確認できるように、粒子、残留物、取り扱い、および梱包の仕様を提供します。
食品機器
対象となる接触先、温度、洗浄剤、およびグレードに必要な正確なサプライヤー文書を特定します。
化学処理
化学薬品、濃度、温度、暴露時間、機械的負荷を指定します。
洗浄システム
湿気、洗剤、消毒剤、熱サイクル、保護されたインターフェイスを確認します。
ESD への安全性、食品との接触、およびクリーンルームへの適合性は、正確な材料、プロセス、および受け入れ要件によって異なります。これらは、ポリマーファミリー、外観、または加工能力だけから推測することはできません。
13
ロボット工学およびオートメーションにおけるプラスチック部品の設計ガイドライン
部品を製造用にリリースする前に、動作動作と合格基準を定義します。
動きと負荷を考慮した設計
摩擦だけではなく、荷重、速度、サポート、潤滑、環境を組み合わせて使用します。
不要な質量を最小限に抑える
十分な剛性とサポートされるセクションを維持しながら、アセンブリの移動に集中します。
機能データムの定義
治具、ハウジング、センサーの位置合わせのための位置基準を確立します。
コントロールベアリングとシャフトのフィット感
熱の移動、必要に応じて湿気、および持続的な負荷によるクリープを考慮します。
交換可能な摩耗機能を使用する
耐摩耗性の高いパッド、ジョー、ガイドを耐久性のあるサポート構造から分離します。
ケーブルとセンサーへのアクセスを考慮する
アセンブリ、コネクタ、ハウジングおよびエンドツールの保守用クリアランスを維持します。
継続的なサイクリングを考慮する
熱、摩耗、疲労に敏感な形状とメンテナンスへのアクセスを確認します。
環境に合わせた素材の選択
温度、化学薬品、湿気、粒子、電気要件が含まれます。
14
ロボット工学およびオートメーション用のプラスチック部品の製造方法
材料、機能面、承認されたハードウェア仕様の周りの加工ルートを選択します。
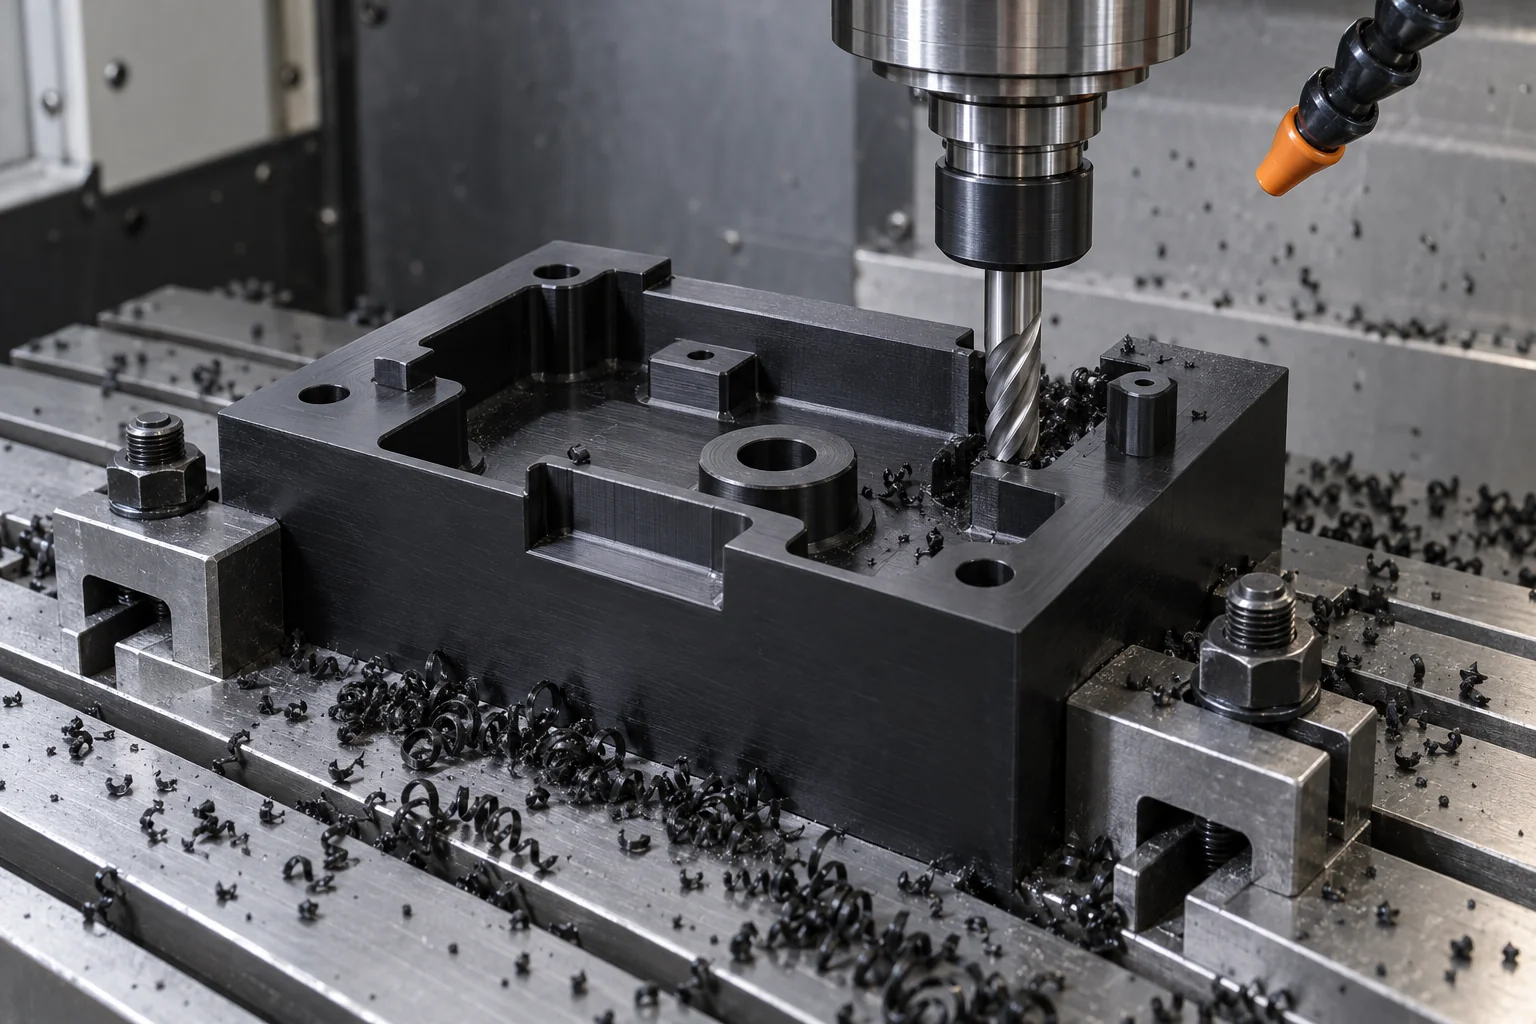
CNCフライス加工
定義された位置決めおよび取り付け機能を備えた機械治具ネスト、ハウジング、ガイド、ブラケット、および摩耗ブロック。
CNC旋削加工
ブッシング、ローラー、スペーサー、ベアリング、回転インターフェースを製造します。
5軸加工
複雑な端部ツーリングや複数面のジオメトリに対して、必要に応じて多軸アクセスを使用します。
ドリリング&タッピング
指定されたハードウェアの穴、ネジ山、およびマシン インターフェイスを作成します。
挿入とハードウェアの取り付け
合意されたねじ付きインサート、ベアリング、位置決めピン、またはクランプをアセンブリ仕様に従って取り付けます。
最終検査
重要な動作、位置を確認し、リリースされた図面と検査計画に対してフィーチャを適合させます。
15
ロボット工学におけるプラスチック部品と金属部品: どちらを選択すべきですか?
プラスチックは、質量、摩擦、保護接触、電気絶縁の点で魅力的です。剛性、構造負荷、または温度が重要な場合には、金属が好ましい場合があります。
| 因子 | エンジニアリングプラスチック | 金属 |
|---|---|---|
| 重量 | 通常、同等の体積ではより低くなります | 通常、同等の体積ではより高くなります |
| 摩擦 | 適切なグレードは摩擦を軽減する可能性があります | ペアリング、仕上げ、潤滑によって異なります |
| 電気的絶縁 | 断熱グレードで利用可能 | 通常は導電性 |
| 腐食 | 多くの環境に耐える互換性のあるグレード | 合金、コーティング、メディアに依存 |
| 剛性 | より低い;サポートとセクションの問題 | 一般に高い |
| 高負荷 | クリープと接触応力の検討が必要 | 多くの場合、より適切です。ジオメトリは依然として重要です |
| 高温 | 勾配と荷重に応じた制限 | 多くの場合、より適切です。合金と状態が重要 |
| 傷を付けない接触 | きれいな適切な接点による良好な電位 | 保護パッドが必要な場合があります |
ハイブリッド構造では、金属フレームとポリマーベアリング、ガイド、または接触パッドを組み合わせることができます。材料を名前だけで置き換えるのではなく、アセンブリ全体を比較し、保持力、たわみ、動的挙動を検証します。
16
当社がサポートするオートメーションおよびロボティクス アプリケーション
これらの機器カテゴリは、コンポーネント要件を機械製造業者、インテグレーター、生産チームに結び付けます。
産業用ロボット
アプリケーション固有の負荷とインターフェースを備えたジョイント、センサー、ツールのコンポーネント。
協働ロボット
軽量の治具と接触工具。システム全体の安全性は依然としてインテグレータの評価の一部です。
ピックアンドプレイス システム
繰り返し可能なハンドリングのためのグリッパーフィンガー、ネスト、ガイド。
コンベヤの自動化
材料の流れのためのローラー、ウェアストリップ、ガイド。
組立ライン
ワークピースを一貫して位置決めするための治具、スペーサー、位置決めパーツ。
検査システム
定義されたデータムを備えた高精度のネストとセンサー サポート。
包装自動化
製品とサイクルに合わせたガイド、ローラー、接触工具。
電子機器製造
指定されている場合は、ESD 関連コンポーネントを絶縁または文書化します。
17
プラスチックオートメーションコンポーネントはどのように検査されますか?
生産前に、機能的特徴、検査状態、および嵌合部品のチェックについて合意します。
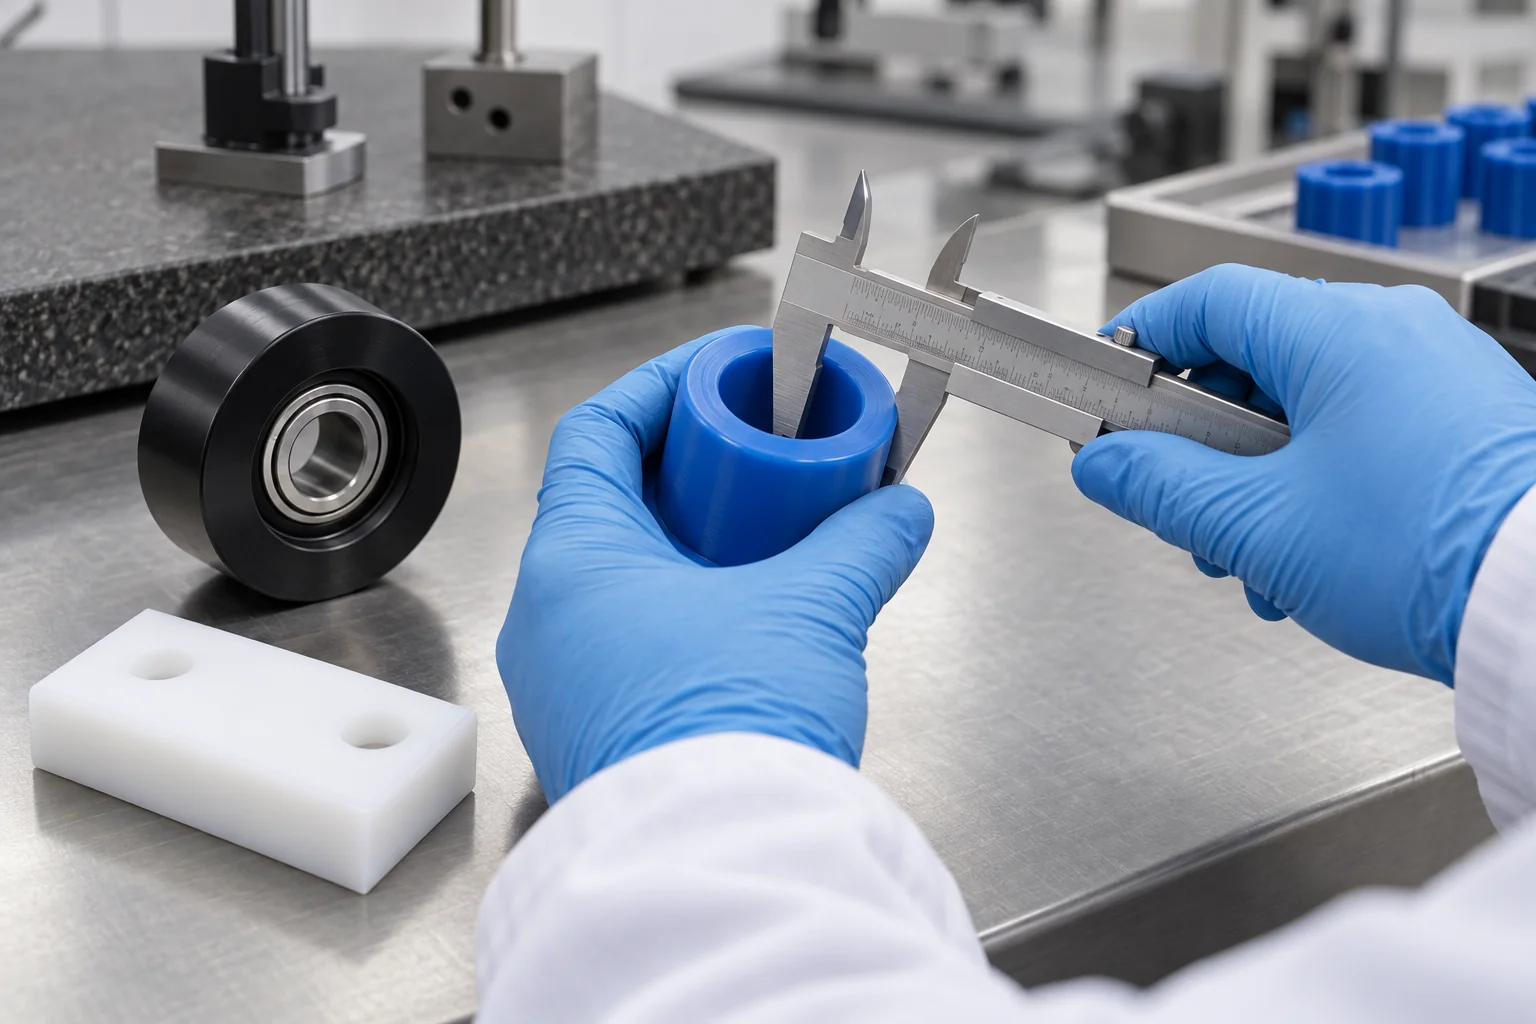
材質の検証
指定されたグレードと要求されたサプライヤーの文書を確認してください。
図面/機能データムのレビュー
リリースされたリビジョン、データ、および報告可能な機能を調整します。
重要な穴/シャフト境界面の検査
合意されたサポートおよび温度条件下で適合性を測定します。
穴位置・ロケータ検査
機能リファレンスとの取り付けと位置の関係を確認します。
振れ・平面度・厚みチェック
モーションおよびスタック関連の機能が指定どおりであることを確認します。
挿入/ハードウェア検証
合意されたハードウェア、位置、適合性、および保持されているインターフェイスを確認します。
アセンブリのフィットチェック
嵌合コンポーネントが提供されている場合は、取り付けと取り付けを確認してください。動的トライアルには、別途合意された範囲が必要です。
最終包装
完成した接触領域、穴、位置決め面を出荷のために保護します。
繰り返し注文の場合は、承認された図面の改訂、管理された材料グレード、加工プログラム、および重要な寸法検査の要件を維持します。承認された変更を取得して、リリースされた仕様に従って繰り返し供給できるようにします。
18
プラスチック部品の試作から繰り返し生産までを自動化
コンセプトジオメトリから、合意された評価およびリリース段階を経て、一貫した機器供給に移行します。
プロトタイプ
代表的な嵌合部品を使用して、ジオメトリ、フィット、動作コンセプト、および材料の方向を検証します。
パイロット装備の構築
意図した機械条件での摩耗、再現性、サイクル挙動を評価します。
少量生産
公開された図面に基づいて、特殊な自動化機器とサブシステムの構築を提供します。
リピートOEM供給
承認された材料、図面の改訂、加工プログラム、検査および梱包の要件を維持します。
19
ロボティクスおよびオートメーションコンポーネントにTOPS Plasticsを選ぶ理由?
負荷、速度、サイクル周波数、対向面、温度、摩擦、剛性、移動質量、環境など、完全なモーション システムを中心に選択します。
エンプラ体験
POM、UHMW、ナイロン、PEEK、PTFE、PEI、PPSを規定の義務に照らして見直してください。
モーションコンポーネントの機能
ローラー、ギア、ベアリング、ブッシュ、摩耗部品の要件を関連プロセスに関連付けます。
自動化ツール
お客様の CAD からジグ、ネスト、治具、およびカスタム接触ツールを機械加工します。
複雑なCNC加工
多面部品、フィット性が重要なインターフェース、カスタム形状を製造します。
OEM供給を繰り返すための試作
開発や定期的な注文を通じて機械製造業者やインテグレーターをサポートします。
図面ベースの検査
各コンポーネント範囲の重要な機能のチェックと承認要件に同意します。
20
オートメーションおよびロボット工学用のプラスチック部品
アプリケーション要件から、形状、インターフェイス、図面の準備に関する詳細な製品ページに移動します。
23
オートメーションおよびロボット工学のプラスチック部品に関するよくある質問
材料、グリッパー、動作、空運転条件、公差、繰り返し供給について直接回答します。
ロボット工学で一般的に使用されるプラスチックは何ですか?
POM、ナイロン、UHMW、PEEK、PTFE、PEI、PPS、PET-P がさまざまな機能の一般的な候補です。動作、荷重、温度、環境、および必要な証拠に応じてグレードを選択します。
なぜDelrin / POMが自動化機器に使用されるのですか?
POM は、ガイド、ギア、治具に便利な機械加工、寸法特性、低摩擦特性を兼ね備えています。負荷、化学物質への曝露、および動作温度は依然として検討が必要です。
UHMWはコンベアやロボットガイドに適していますか?
UHMW は、低摩擦で耐摩耗性のガイドとしてよく検討されます。剛性、クリープ、熱移動が低いため、取り付けと精度の要件を考慮する必要があります。
ロボットコンポーネントでPEEKをいつ使用する必要がありますか?
PEEK は、温度、機械的、または化学的要求により、より高性能な材料が正当化される場合に検討されます。コストやファミリー名だけではなく、実際のグレードをアプリケーションと比較してください。
プラスチック部品はロボットアームの重量を軽減できますか?
はい、適切なポリマー成分は移動質量を減らすことができます。剛性、保持力、クリープ、および熱による動きは、依然として完全な組み立て要件を満たさなければなりません。
ロボットのグリッパーフィンガーに最適なプラスチックは何ですか?
POM および UHMW は、機械加工ジョーおよび保護コンタクトの一般的な開始候補です。熱、薬品、グリップ力、およびワークの仕上げは、他のグレードを正当化する場合があります。
プラスチックベアリングは無潤滑で回転できますか?
一部のグレードと設計は、定義された条件内でドライで動作できます。空運転の適合性は、材質、荷重、速度、対向面、温度、および許容可能な摩耗によって異なります。それは普遍的ではありません。
自動化プラスチック部品において最も重要な公差は何ですか?
ベアリングのフィット、ロケーターの位置、振れ、スタックの厚さ、センサーの位置合わせを優先します。グレード、形状、検査状態の現実的な制限に同意します。
TOPS Plastics はアーム先端工具を製造できますか?
TOPS Plastics は、図面ベースのポリマー ツール プレート、グリッパー フィンガ、ネスト、および加工用のコンタクト インサートをレビューできます。完全なロボットの統合と動的保持の検証には、定義された顧客要件が必要です。
TOPS Plastics は試作および再生産の自動化部品をサポートできますか?
はい、プロトタイプ、パイロット、および定期的な機器コンポーネントをレビューできます。承認された材料、リリースされた CAD、数量および機能の受け入れ要件を提供します。
動作。荷重。速度。サイクル頻度。
ロボット工学およびオートメーションのプラスチック部品の見積もりをリクエストする
コンポーネントの図面または CAD モデルをアップロードし、材料、数量、機器のタイプ、負荷、速度、デューティ サイクル、嵌合コンポーネント、動作環境、および重要な許容差を指定します。 TOPS Plastics では、お見積り前に形状、材質、加工方法を確認することができます。
図面に含める
- 機器・ロボットの種類、構成要素の機能、動作の種類と用途
- 正確な材料グレード、数量、プロトタイプまたはリピート供給、および推定年間量
- 機械的負荷、回転/摺動速度、サイクルレート、デューティサイクル
- シャフト/相手面の材質、仕上げ、潤滑および嵌合部の形状
- 動作温度、化学物質/湿気への曝露、ESD、および食品との接触に関する要件
- 重要な公差 / GD&T、機能データムおよび表面仕上げ
- ねじ付きインサート、ハードウェア、組み立て要件および検査基準
- 2D図面、3D CAD、嵌合部CAD、リビジョン、参考サンプル、補足事項
会社名、名前、メールアドレス、電話番号は必須です。国、部品番号、数量、図面のアップロードはオプションです。技術要件を図面または電子メールに含めます。必要に応じて、CAD とサポート ファイルを 1 つの ZIP に結合します。
info@tops-precision.comSTEP / STP / IGES / X_T / DWG / DXF / PDF または ZIP、最大 10 MB。大きなパッケージは電子メールで共有できます。機密図面を送信する前に、機密ファイルの取り扱いに同意してください。